- Maison
- À propos de nous
- Produits
- Applications
- Nouvelles
- Télécharger
- Envoyer une demande
- Contactez-nous

Français
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Fabricant de confiance de la série de positionnement du point zéro UPC pour un serrage de haute précision
En tant que fournisseur industriel OEM et ODM de la série de positionnement du point zéro UPC,JWGRIPeffectue l'itération structurelle, la validation mécanique et la fabrication en série de palettes adaptées aux robots, de bases de positionnement magnétique et de bras de connexion mécaniques. Cette suite matérielle de localisation compatible avec les robots est spécialement conçue pour les fabricants qui souhaitent étendre leur capacité de manutention robotisée sans remanier leur base de machines CNC existante. Parallèlement à ce portefeuille de matériel, des résultats d'outillage compatibles peuvent être obtenus lorsqu'ils sont associés àSérie de palettes point zéroet la série Zero Point Clamping Chuck, formant des flux de travail hybrides de localisation manuel-automatique dans l'ensemble de l'atelier. Toutes les dimensions d'accouplement des clés suivent strictement les normes d'interface unifiées pour garantir une interopérabilité transparente entre les séries.
Goulot d’étranglement des applications
De nombreux ensembles de matériel point zéro conventionnels sont développés uniquement pour les opérations de chargement et de déchargement manuels. Lorsque les usines ajoutent des bras robotisés pour une production sans pilote, elles se heurtent rapidement à des obstacles pratiques. Les palettes standard ne disposent pas de fonctionnalités de préhension mécanique dédiées, les mandrins ordinaires ne peuvent pas recevoir de manière stable les palettes livrées par robot et les opérateurs sont confrontés à des travaux de modification supplémentaires pour adapter le vieux matériel aux stations robotisées.
Que se passe-t-il si vous souhaitez basculer de manière flexible entre le fonctionnement manuel et la manipulation robotisée sur la même station de machine ? De nombreuses premières solutions d'automatisation obligent les ateliers à choisir un mode en permanence. Soit vous travaillez de manière entièrement automatique et perdez une intervention manuelle rapide, soit vous vous en tenez au chargement manuel et abandonnez le potentiel de production sans éclairage.
Comment éviter le remplacement coûteux du matériel à grande échelle lors de la mise à niveau de robots sur des machines existantes ? Le remplacement complet de toutes les palettes et mandrins entraîne un gaspillage important de capitaux. De nombreux responsables de production recherchent du matériel complémentaire modulaire pouvant coexister avec leur infrastructure point zéro actuelle. C'est exactement là que cette série offre une valeur pratique tangible
Composants d'outillage modulaires
Palette UPC Zero Point avec mandrin électrique : Cette unité de palette intégrée intègre de puissants composants de serrage. Conçu pour la préhension et le placement direct du robot, il supprime les adaptateurs intermédiaires supplémentaires. Il peut être directement remis par des bras mécaniques et verrouillé en place sans contact humain, ce qui est bien adapté au traitement continu de pièces par lots dans des conditions sans surveillance.
Palette de point zéro magnétique UPC : elle adopte une logique de localisation assistée par magnétique différente des schémas de verrouillage mécaniques purs. Le prépositionnement magnétique maintient la palette en place avant que le verrouillage mécanique formel ne prenne effet. Cette fonction de prépositionnement empêche efficacement le glissement ou le décalage des palettes lors des mouvements à grande vitesse du robot et des actions de transfert rapides. Il fonctionne remarquablement bien pour les pièces à paroi mince et les assemblages de luminaires légers.
Bras de liaison à charnière UPC pour changeur d'outils à changement rapide de robot : Servant d'extrémité d'exécution mécanique montée sur les brides du robot, ce bras de liaison entreprend des actions de saisie, de levage et de transport pour les palettes cibles. Ses dimensions structurelles sont précisément adaptées au profil extérieur des palettes de la série UPC, évitant ainsi les risques de mauvaise saisie et de chute lors des cycles robotiques à grande vitesse.
Segments de centrage UPC pour système de serrage à point zéro : ces segments de centrage agissent comme des composants auxiliaires de positionnement interchangeables. Ils affinent la tolérance de référence lorsque les palettes et les mandrins côté machine s'interfacent, compensant ainsi les écarts mineurs d'assemblage générés lors du fonctionnement à long terme de l'atelier. Ils prolongent la durée de vie utile de l'ensemble du kit de localisation.
Préparations et règles pour la commutation du mode de chargement hybride
Quelles préparations faut-il effectuer pour la commutation en mode mixte ?
Conservez des normes de référence unifiées pour les palettes UPC servies par robot et les palettes à commande manuelle provenant de la série de palettes Zero Point. Les spécifications identiques des goujons garantissent l’interchangeabilité physique sur le même mandrin côté machine.
Quelles règles de fonctionnement nécessitent une attention particulière lors du changement de mode ?
Lors du passage de la production robotisée au réglage manuel, les opérateurs n'ont pas besoin de démonter ou de modifier le mandrin côté machine. Ils remplacent uniquement les palettes robotisées de la série UPC par des palettes ordinaires chargées manuellement. Aucun travail de nouveau sondage ou de réinitialisation des données n'est requis.
À quels risques cachés devez-vous faire attention dans les flux de travail en mode mixte ?
Faites attention aux limites de poids de la préhension du robot. Le poids total des pièces à usiner et des accessoires ne peut pas dépasser la charge nominale du bras de liaison de charnière UPC pour changeur d'outils à changement rapide de robot. Une surcharge déclenchera une dérive de positionnement et une déformation mécanique.
Évaluation des performances
Précision du transfert de répétition robotique : il ne s'agit pas simplement de la précision du positionnement statique après le verrouillage. Vous devez également examiner les écarts de position générés tout au long du processus de saisie, de levage, de déplacement et de placement du robot. Un écart mineur pendant le transfert se transformera en erreurs dimensionnelles évidentes après plusieurs cycles de traitement.
Adaptabilité environnementale des structures à assistance magnétique : pour les ateliers remplis de copeaux de coupe à base de fer, les modèles de palettes de type magnétique nécessitent des conceptions efficaces repoussant les copeaux pour empêcher les débris de fer d'adhérer aux surfaces magnétiques et de détruire la planéité de localisation.
Performance anti-impact de la structure mécanique : les actions de placement à la main du robot apportent un certain impact de contact. La résistance structurelle du matériel doit absorber les impacts répétés fréquents sans déformation permanente des faces de référence de localisation.
Caractéristiques des matériaux et de la fabrication
Les principaux corps structurels adoptent un acier allié trempé à haute résistance. Les surfaces de contact de localisation des clés passent par des processus de meulage de précision en plusieurs étapes. Les ensembles de palettes de type magnétique passent des tests répétés de vieillissement par atténuation de la force magnétique, pour garantir que la capacité de prépositionnement magnétique reste stable après des milliers de cycles de travail.
Tous les composants de la série de positionnement du point zéro UPC maintiennent la compatibilité d'interface avec la série de mandrins de serrage du point zéro. Les usines n’ont pas besoin de se débarrasser des mandrins côté machine existants lorsqu’elles introduisent des palettes robotisées. Les actifs matériels existants peuvent continuer à fonctionner dans la nouvelle configuration de production automatisée.
Le support de modification non standard couvre les dimensions des rainures de préhension, le réglage de l'intensité de la force magnétique et les tailles des brides de montage des bras de liaison, s'adaptant aux diverses normes de brides de marques de robots courantes sur le marché.
Entretien quotidien
Le matériel de localisation orienté robot ne fournira pas toutes les performances uniquement par une simple installation. La gestion quotidienne doit combiner le réglage des paramètres de mouvement du robot, le nettoyage régulier des copeaux sur les surfaces magnétiques et l'inspection périodique du jeu des joints des bras de liaison. Même le matériel modulaire de haute qualité produira des risques cachés si les étapes de maintenance de routine sont omises. De nombreux cas de sous-performance de projets d’automatisation proviennent d’une inspection quotidienne négligée plutôt que de défauts du matériel lui-même.





- View as
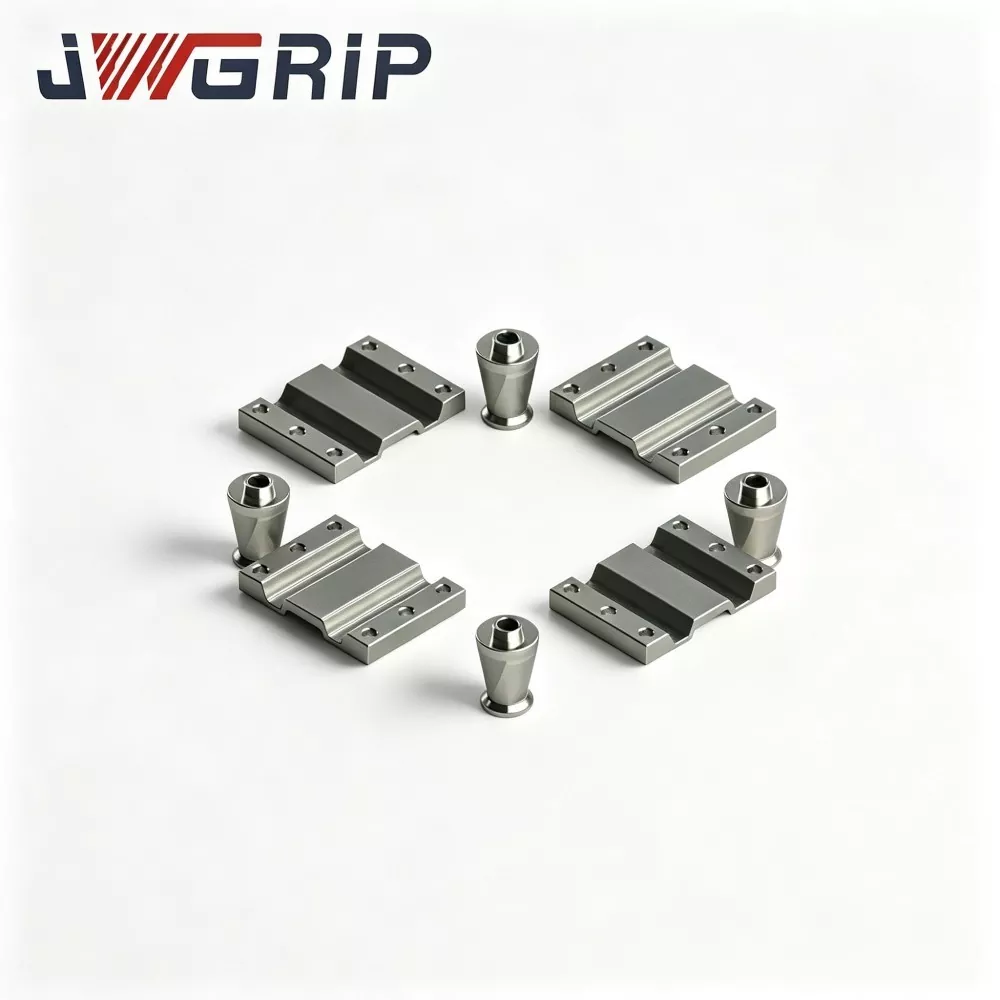
Segments de centrage UPC pour système de serrage à point zéro
JWGRIP est le fabricant et fournisseur professionnel de segments de centrage UPC personnalisés pour le système de serrage à point zéro en Chine, avec des spécifications standard entièrement en stock. En tant qu'accessoires de support essentiels conçus professionnellement pour les systèmes de serrage à point zéro UPC, ces segments de centrage servent de composants d'adaptation et de maintenance de base pour les unités de serrage à point zéro. Adoptant des matériaux en acier allié de haute dureté et une technologie de traitement de précision standardisée, ils peuvent être directement adaptés à tous les mandrins à point zéro standard UPC sans accessoires auxiliaires supplémentaires, prenant en charge l'assemblage standardisé et la modification personnalisée pour répondre aux diverses demandes d'adaptation de luminaires et de mise à niveau d'équipement.
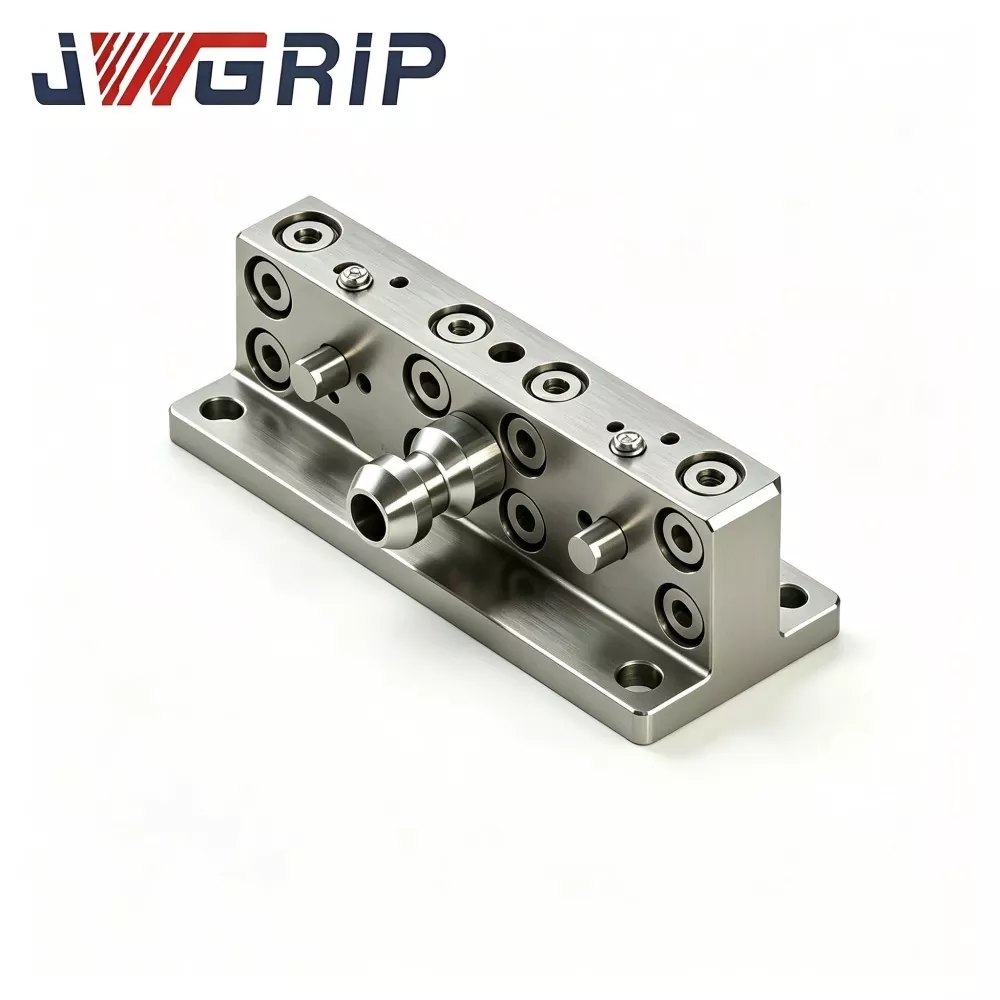
Bras de liaison de charnière UPC pour changeur d'outils à changement rapide de Robot
JWGRIP est un exportateur OEM professionnel du bras de liaison de charnière UPC pour changeur d'outils à changement rapide de robot en Chine. Il s'agit d'un composant de connexion structurel de base spécialement conçu pour l'échange automatique de luminaires par robot et les cellules de production flexibles CNC sans pilote. Servant de moyen clé de transmission de force entre l'effecteur final du robot et les ensembles de palettes à point zéro UPC, ce bras de liaison à charnière optimisé réalise le verrouillage et le déverrouillage mécaniques des palettes à point zéro uniquement par le mouvement de l'axe du robot, éliminant ainsi le besoin de dispositifs d'entraînement auxiliaires pneumatiques et hydrauliques supplémentaires.
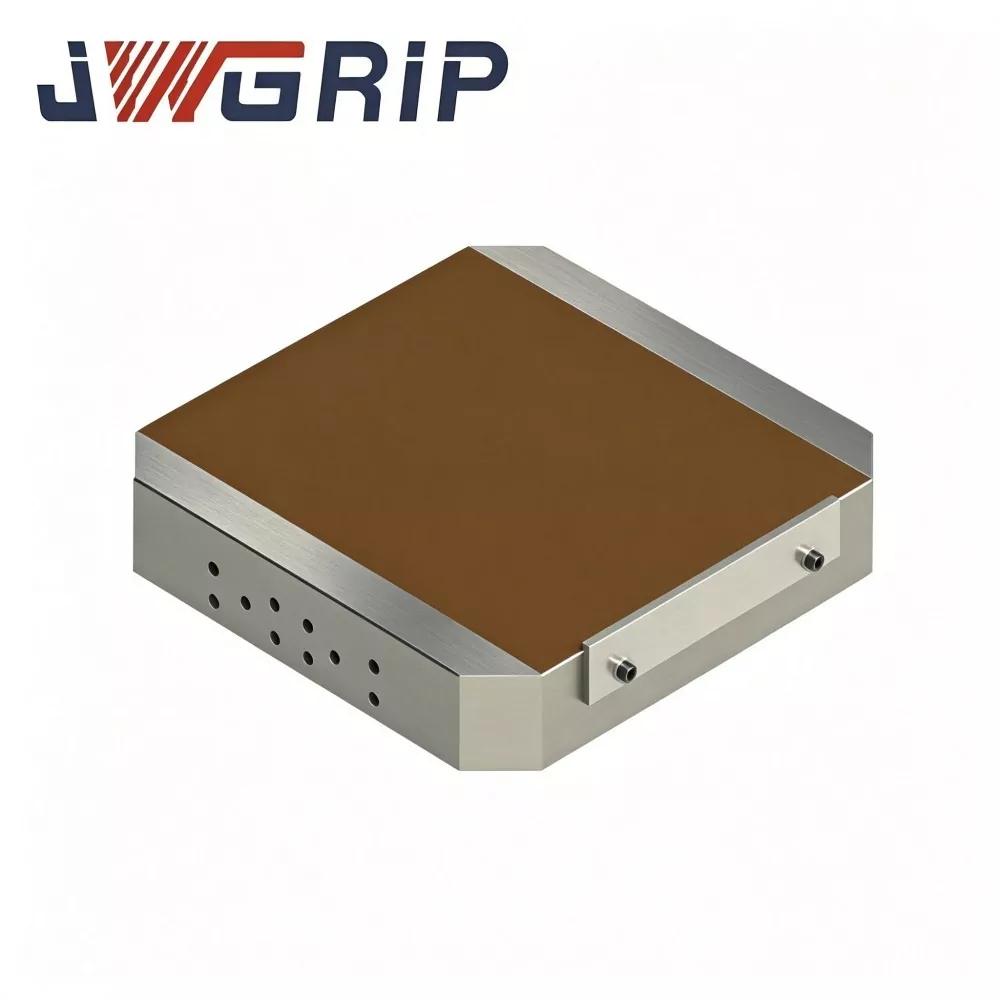
Palette magnétique point zéro UPC
JWGRIP est un exportateur professionnel et un grossiste direct en usine en Chine, fournissant des palettes magnétiques à point zéro UPC et proposant des solutions de serrage personnalisées à haute efficacité pour les ateliers de fraisage CNC, de meulage et d'EDM. Cette unité de palette intégrée fusionne la construction de positionnement à changement rapide du point zéro standard UPC avec un mandrin à aimant permanent haute performance, brisant les limites physiques des mâchoires de serrage mécaniques traditionnelles.
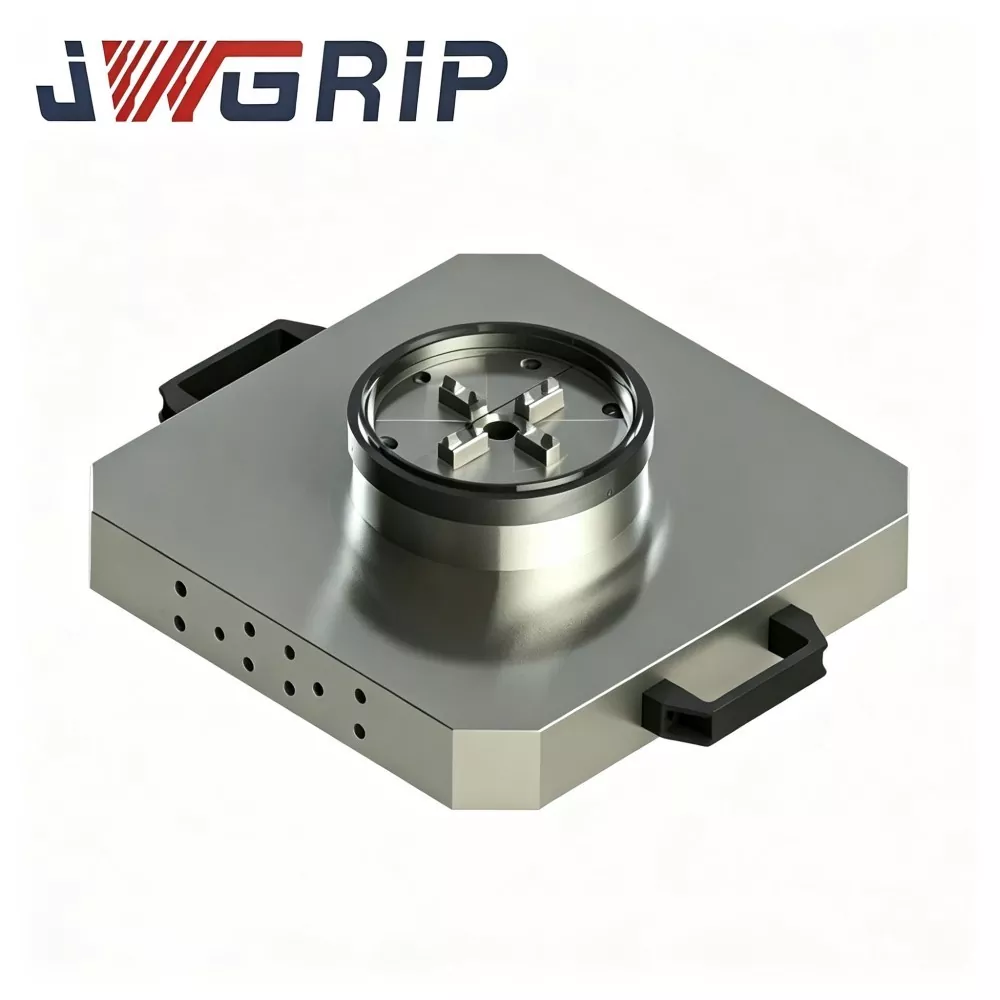
Palette point zéro UPC avec mandrin motorisé
JWGRIP est le fabricant et fournisseur de la palette professionnelle UPC Zero Point avec Power Chuck en Chine. Il s'agit d'un dispositif de serrage intégré de haute précision, conçu sur mesure pour les machines composites de tournage-fraisage modernes et les centres d'usinage verticaux. Ce produit intègre de manière innovante un mécanisme de verrouillage du point zéro et un mandrin électrique conformes à la norme UPC dans une structure de palette monolithique, éliminant ainsi le besoin d'approvisionnement séparé et d'assemblage sur site de la base du point zéro et des accessoires de mandrin indépendants.
JWGRIP est un fabricant et fournisseur professionnel Série de positionnement du point zéro UPC en Chine. Nous vous souhaitons la bienvenue dans la vente en gros de produits de haute qualité à des prix compétitifs dans notre usine.
Recommandations d'actualités