- Maison
- À propos de nous
- Produits
- Applications
- Nouvelles
- Télécharger
- Envoyer une demande
- Contactez-nous

Français
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






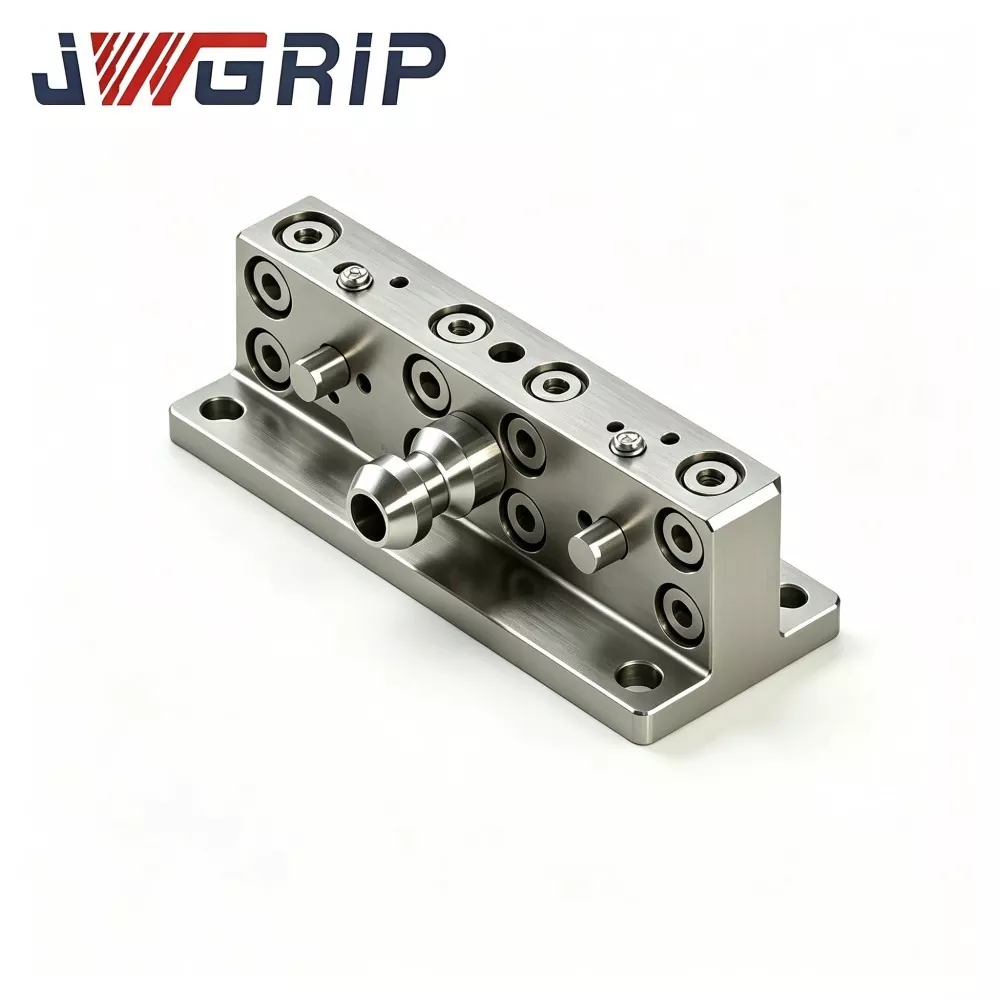
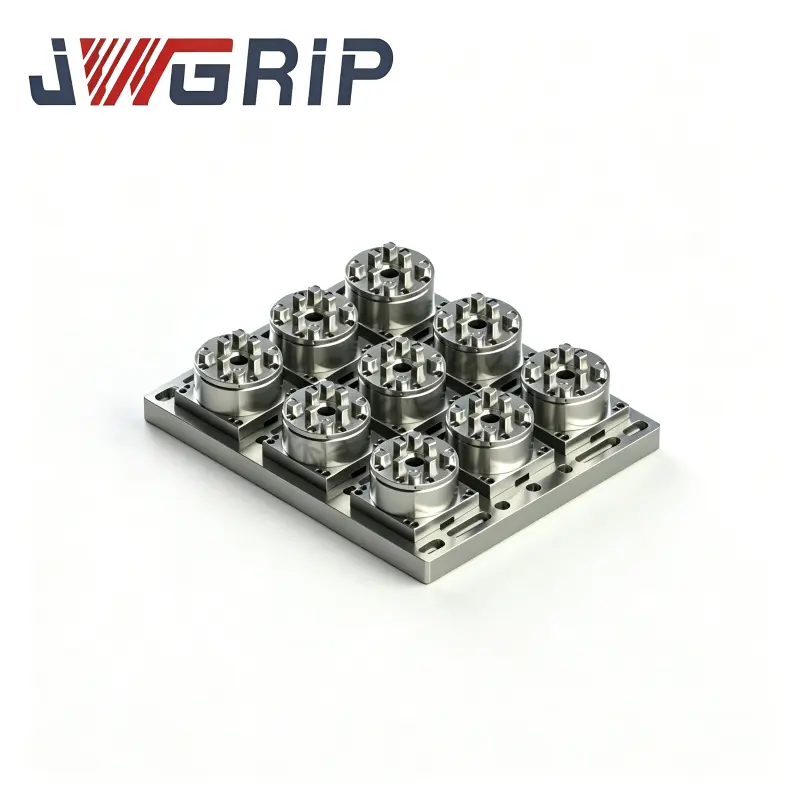
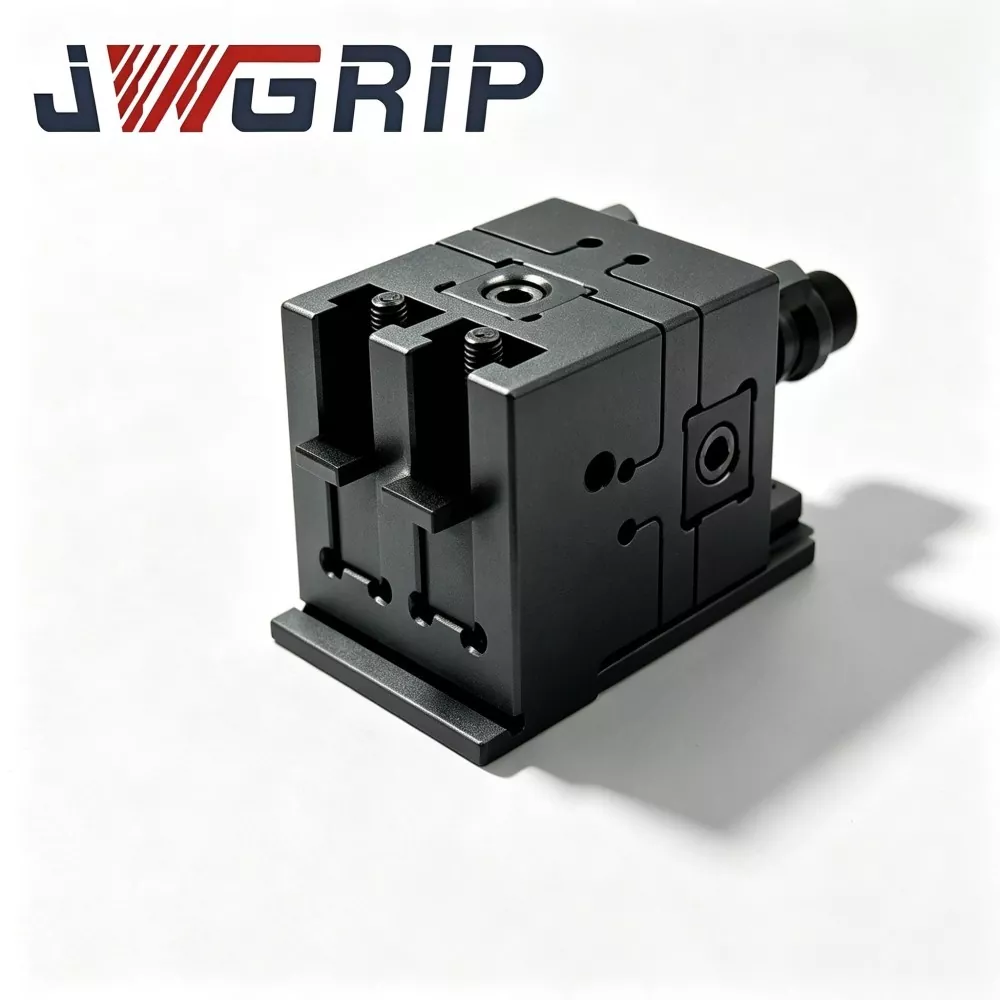
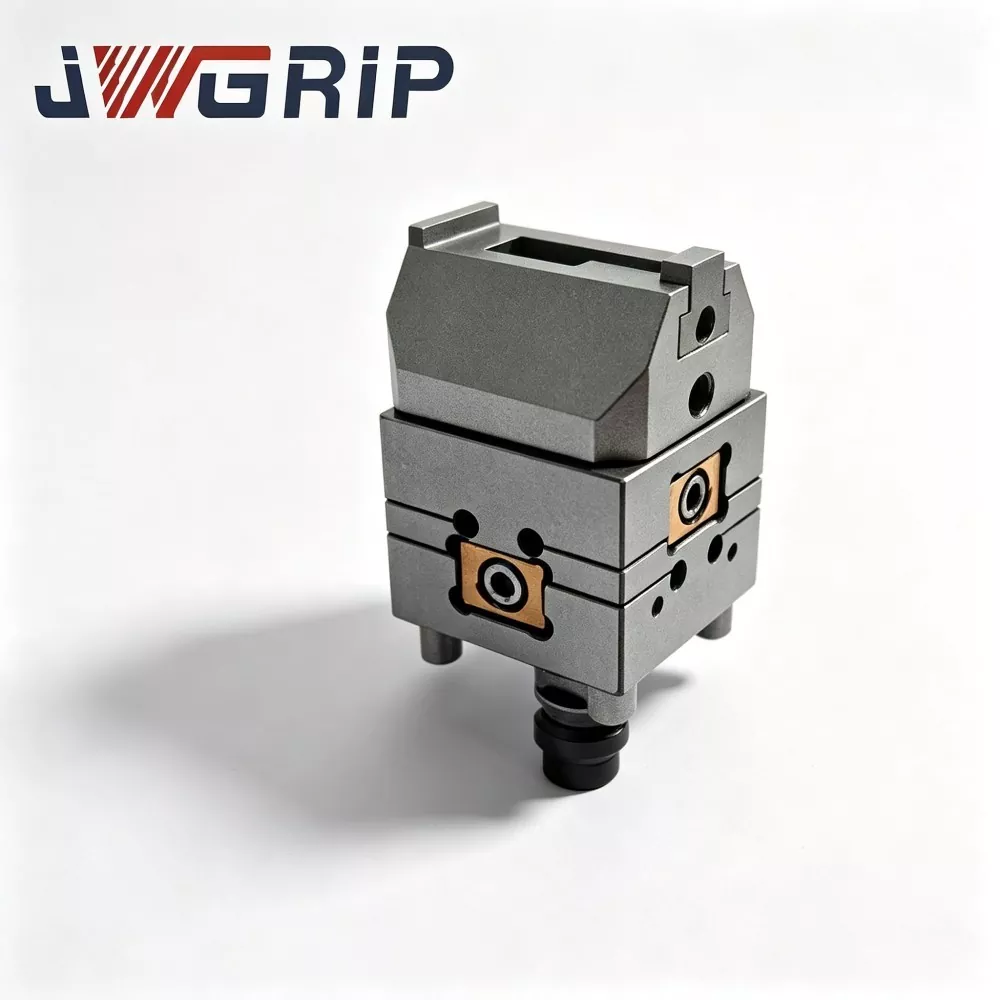
Bras de liaison de charnière UPC pour changeur d'outils à changement rapide de Robot
JWGRIP est un exportateur OEM professionnel du bras de liaison de charnière UPC pour changeur d'outils à changement rapide de robot en Chine. Il s'agit d'un composant de connexion structurel de base spécialement conçu pour l'échange automatique de luminaires par robot et les cellules de production flexibles CNC sans pilote. Servant de moyen clé de transmission de force entre l'effecteur final du robot et les ensembles de palettes à point zéro UPC, ce bras de liaison à charnière optimisé réalise le verrouillage et le déverrouillage mécaniques des palettes à point zéro uniquement par le mouvement de l'axe du robot, éliminant ainsi le besoin de dispositifs d'entraînement auxiliaires pneumatiques et hydrauliques supplémentaires.
Le bras de liaison de charnière UPC pour changeur d'outils à changement rapide de robot adopte une structure mécanique de liaison de charnière optimisée de haute précision, qui convertit le mouvement linéaire du robot en une action de serrage et de déverrouillage de palette stable et fiable. Usiné à partir d'acier de construction allié à haute résistance, le produit subit un traitement strict de soulagement des contraintes après un usinage grossier pour éliminer les contraintes de traitement internes et garantir une stabilité structurelle à long terme.
Les surfaces des joints de charnière sont finies avec un meulage de précision, permettant un mouvement cyclique fluide de la liaison et une excellente résistance à l'usure. Équipé d'une fonction de compensation flottante, le bras de liaison peut absorber de minuscules erreurs de positionnement répétées lors de l'amarrage du robot, évitant ainsi efficacement le blocage des composants et les dommages structurels causés par un écart d'alignement mineur. Largement appliqué dans les cellules de production CNC automatisées et les ateliers de fabrication sans éclairage, il améliore considérablement la stabilité et la continuité des opérations d'échange de palettes sans personnel à long cycle.
Solutions traditionnelles de changement de palettes robotisées
1. La plupart des solutions reposent sur des vérins pneumatiques externes ou des actionneurs hydrauliques montés sur des brides de robot pour effectuer le verrouillage et le déverrouillage du point zéro. Cela augmente le poids de l'extrémité du bras, nécessite une disposition supplémentaire des canalisations gaz-liquide et multiplie les risques de fuite et de défaillance.
2. Dans les cellules de production automatisées à haute densité, des pipelines périphériques excessifs interfèrent avec les trajectoires de mouvement des robots et réduisent l'espace de travail efficace.
3. De simples bras de connexion rigides ne peuvent pas compenser les décalages de position mineurs lors de l'amarrage du robot. Un petit désalignement de positionnement génère des contraintes anormales, un blocage mécanique et même des dommages permanents aux structures de verrouillage des palettes au point zéro, ce qui augmente les temps d'arrêt des équipements pour la fabrication sans éclairage.
Principaux avantages de la conception
· Fabriqué à partir d'acier de construction allié à haute résistance et traité avec un traitement de soulagement des contraintes après un usinage grossier pour éliminer les contraintes internes induites par la coupe.
· Les surfaces de contact des joints de charnière sont rectifiées avec précision pour garantir un mouvement cyclique fluide de la liaison et une usure réduite des composants.
· La fonction flottante de liaison intégrée absorbe les petites erreurs d'alignement causées par la tolérance de positionnement répétée du robot lors de l'amarrage.
· Les actions de verrouillage-déverrouillage des palettes sont entièrement pilotées par le mouvement de l'axe du robot, éliminant ainsi le matériel auxiliaire à énergie fluidique.
· Directement compatible avec les palettes point zéro standard de la série UPC
Les commentaires de plusieurs intégrateurs de cellules automatisées confirment que ce bras de liaison rationalise les configurations d'extrémité de bras du robot, réduit la quantité de pièces auxiliaires périphériques et renforce la fiabilité du remplacement automatique des palettes dans le cadre d'une fabrication sans surveillance à long cycle.
Valeur de l'application
En tant que composant d'exécution de transition mécanique pour les unités à changement rapide d'effecteur final de robot, le bras de liaison de charnière JWGRIP UPC pour changeur d'outils à changement rapide de robot est spécialement conçu pour être associé aux changeurs d'outils à changement rapide de robot standard UPC. Il résout les problèmes de compensation de transition de balancement et de réglage fin de la posture entre les magasins d'outils et les effecteurs finaux du robot.
Pendant les cycles de changement d'outil automatique du robot, les écarts de positionnement sont presque inévitables, déclenchés par la tolérance de positionnement de l'articulation du robot, le décalage d'installation du magasin d'outils et la déflexion des fixations sous le poids propre. Les structures de connexion fixes rigides produiront des impacts violents lors de l’amarrage.
Conséquence mineure : abrasion des broches de positionnement de la plaque de changement rapide et blocage de l'amarrage
Conséquence grave : endommagement du robot réducteur, destruction des systèmes de verrouillage internes à changement rapide, durée de vie réduite de l'ensemble du système de changement rapide
Les liaisons rigides conventionnelles ont une capacité de compensation de flottement angulaire nulle, ce qui impose des exigences extrêmement strictes en matière de précision d'installation des luminaires. Même un petit désalignement de montage déclenchera une défaillance de l'amarrage sur site et un blocage mécanique lors du déploiement du projet.
Le bras de liaison de charnière JWGRIP utilise une architecture spéciale de liaison charnière-pivotante. Tout en préservant une rigidité structurelle globale élevée, il offre une compensation flottante réglable :
Déviation de position de décalage lors de l'amarrage et de la force d'impact mécanique du tampon
Assouplir les exigences de précision pour les robots et les changeurs d'outils à changement rapide
Réalisez un alignement auto-adaptatif de l'amarrage des outils et des mouvements de saisie et de relâchement fluides du robot
Équilibrez les spécifications de légèreté et la résistance mécanique pour satisfaire aux limites de charge finale du robot
Le bras de liaison de charnière UPC pour le changeur d'outils à changement rapide de robot est largement utilisé pour la transition outil-magasin, la commutation rotative multi-outils et les tâches automatiques de prélèvement et de placement de palettes. Il réduit la charge de travail de débogage sur site et augmente la stabilité et la durée de vie des flux de travail à changement rapide des robots. Il constitue un accessoire de liaison mécanique essentiel pour la construction de postes de travail à changement rapide de robots conformes à JWGRIP UPC.
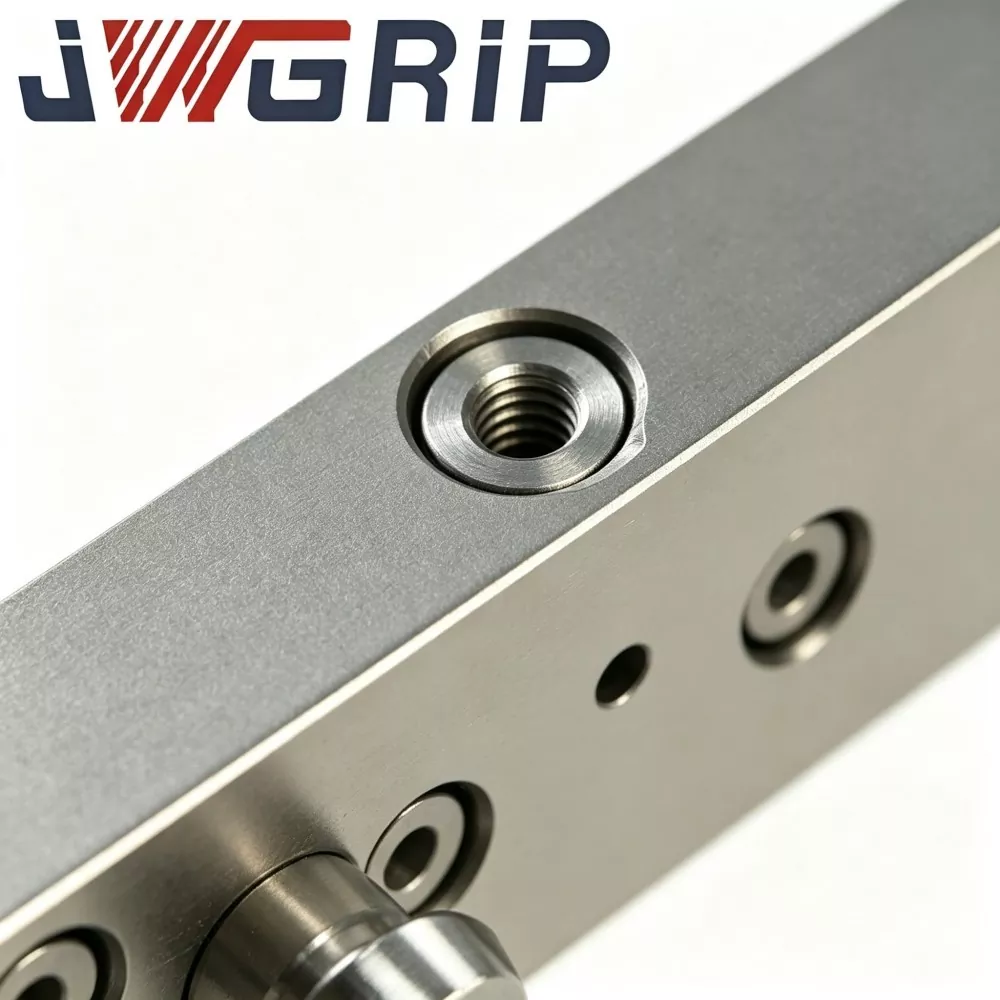
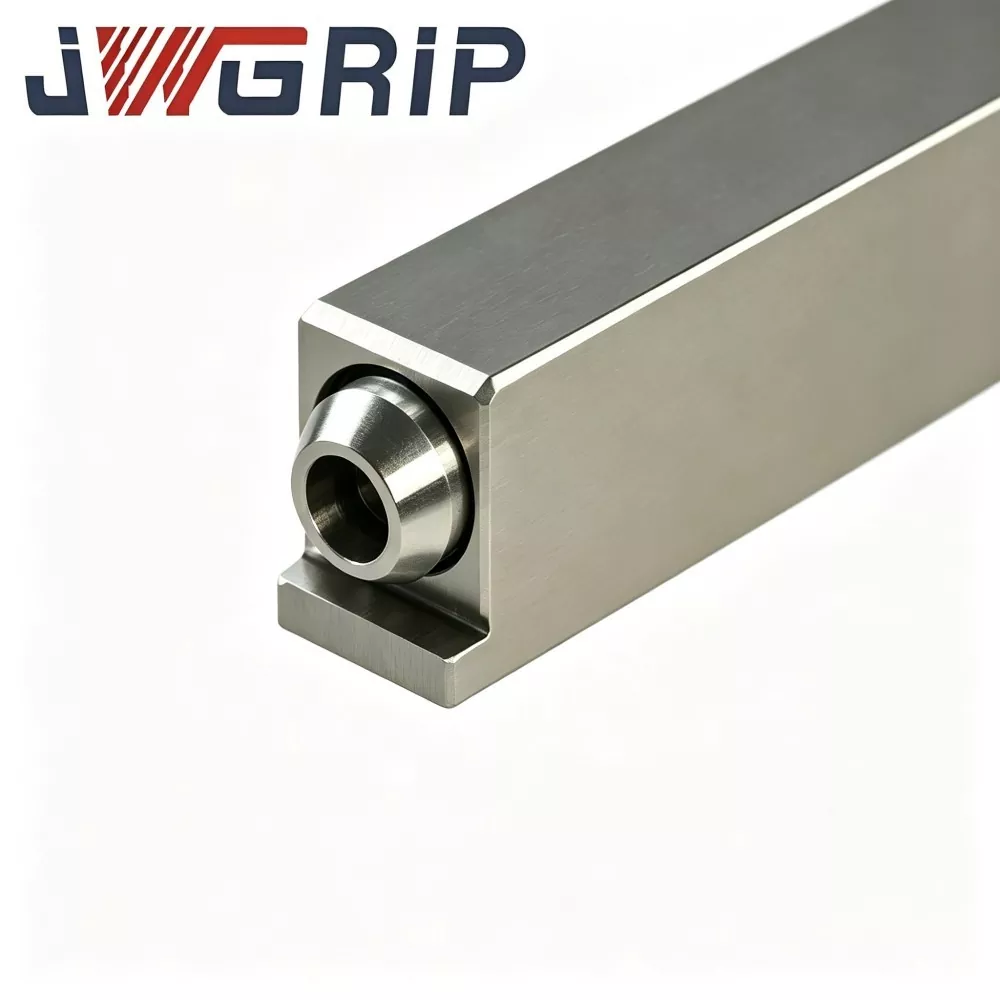
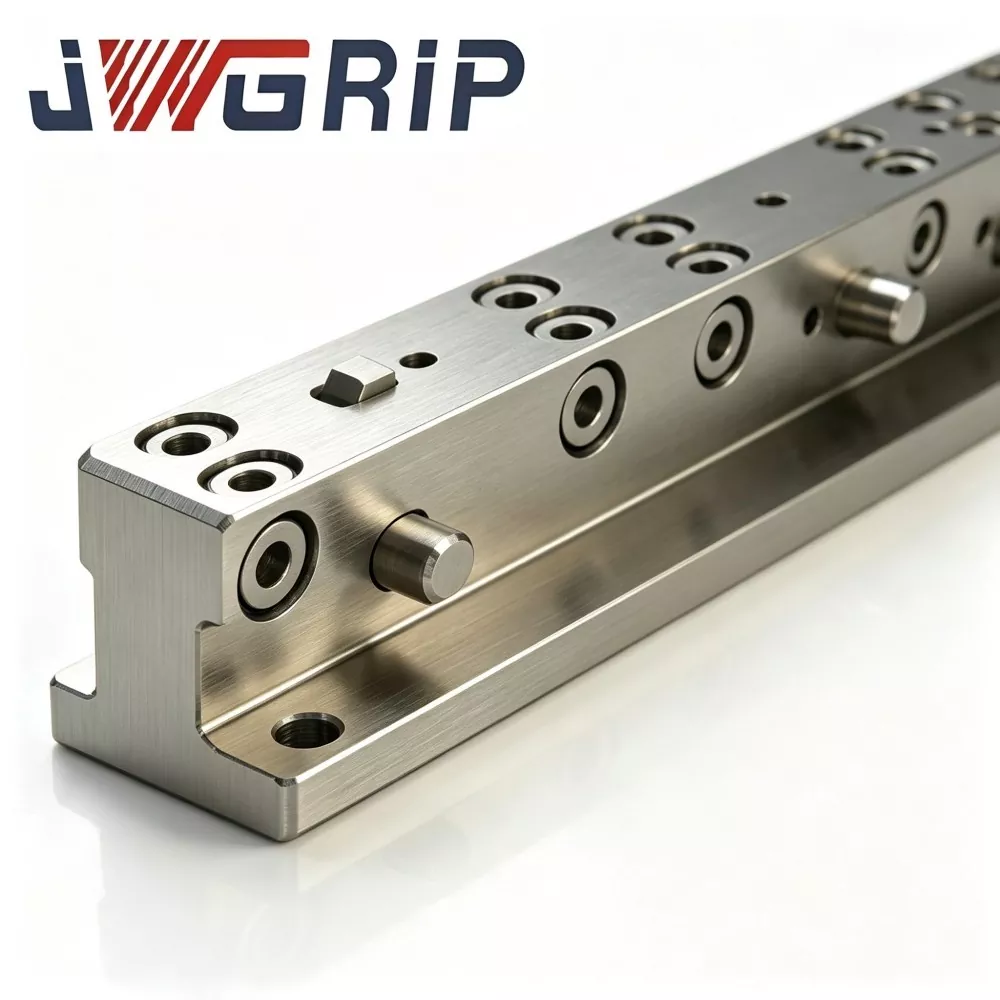
Disposition structurelle interne
Le bras de liaison de charnière JWGRIP UPC est assemblé à partir de plusieurs modules de base : corps de liaison principal, joints rotatifs à double charnière, bride d'accueil à changement rapide standard UPC, base de montage, structures de butée, ainsi que des ensembles de lubrification et d'étanchéité.
Corps de liaison principal : alliage d'aluminium de qualité aérospatiale à haute résistance, usiné avec précision
Arbres rotatifs de charnière : acier allié à haute résistance traité avec traitement thermique de trempe et de revenu
Chaque arbre rotatif est équipé d'une bague résistante à l'usure et d'une structure d'étanchéité anti-poussière, empêchant le liquide de refroidissement de coupe, la poussière d'atelier et les copeaux métalliques de pénétrer dans les paires de friction rotatives.
Une interface se connecte à la bride du changeur d'outils à changement rapide du robot ; l'extrémité opposée se connecte au montage côté magasin d'outils ou à l'adaptateur d'outil
Mécanisme de travail
1. Lorsque le robot exécute un mouvement de changement d'outil, l'effecteur final du robot entraîne l'ensemble du bras de liaison.
2. Lors de la phase d'amarrage à changement rapide, les joints de charnière permettent de flotter dans une portée angulaire prédéfinie pour contrecarrer les erreurs de positionnement et le désalignement de l'installation des luminaires. La compensation flottante ne s'active que pendant l'alignement de l'amarrage.
3. Une fois le verrouillage à changement rapide terminé, la structure de butée s'enclenche et verrouille les joints de charnière. Le bras de liaison se convertit en état rigide avec tous les mouvements d'oscillation désactivés, garantissant une position stable de l'outil tout au long de la procédure d'usinage ultérieure.
Points forts concurrentiels de base
1. Conception de compensation de décalage de charnière flottante de ± 3 ° Absorbe l'écart de positionnement du robot et le désalignement du montage du luminaire, tamponne la force de collision d'amarrage. Empêche les dommages dus aux collisions brutales sur les plaques à changement rapide et les réducteurs robotisés, et facilite les normes de précision d'installation sur site.
2. Configuration de matériaux hybrides légers mais à haute résistance L'alliage d'aluminium à haute résistance de qualité aérospatiale pour le corps de liaison réduit la charge de charge finale du robot. Les arbres de charnière en acier allié traité thermiquement offrent une excellente résistance à l'usure et à la torsion, établissant un équilibre optimal entre légèreté et fiabilité structurelle.
3. Mécanisme de butée intégré auto-engagé Le degré de liberté du pivotement se verrouille automatiquement juste après l'amarrage et le verrouillage. Maintient une rigidité totale en état d’usinage et élimine les secousses de l’outil. Il combine la compensation flottante de la phase d'amarrage et la rigidité élevée de la phase de traitement dans une seule unité.
4. Ensemble de bague d'arbre rotatif étanche à la poussière Isole les copeaux métalliques, le liquide de coupe et la poussière d'usine. Évitez le blocage de la paire rotative de charnière et l'abrasion accélérée. S'adapte aux environnements d'usinage difficiles en atelier et prolonge la durée de vie du bras de liaison.
5. Interface d'accueil à bride standard conforme aux spécifications UPC Se connecte de manière transparente aux changeurs d'outils à changement rapide du robot JWGRIP UPC sans travaux de modification de bride supplémentaires. Installation et remplacement simples, compatibles avec les solutions de changement rapide d'extrémité de robot grand public sur le marché.
6. Service de personnalisation OEM non standard flexible La longueur du bras, l'angle de compensation d'oscillation, la disposition des trous de montage de la bride et la capacité de charge nominale peuvent tous être ajustés. Les solutions personnalisées prennent en charge différents modèles de robots et diverses exigences en matière d'agencement du magasin d'outils.
Scénarios d'application
1. Postes de travail d'automatisation flexibles FMS Les robots mettent en œuvre une commutation rotative automatique pour plusieurs appareils et palettes. Associé aux changeurs d'outils à changement rapide JWGRIP UPC, il surmonte les difficultés d'alignement d'amarrage créées par le décalage d'installation du magasin d'outils.
2. Cellules de chargement et de déchargement de robots CNC Les robots manipulent les palettes de montage pour le transfert de palettes dans la machine. Le bras de liaison à charnière absorbe l'impact de l'amarrage et améliore la continuité et la stabilité des opérations de changement de production.
3. Stations de transition tampons pour les magasins d'outils robotisés Les robots récupèrent à plusieurs reprises divers outils dans les magasins multi-outils. Tolère les erreurs d’installation du magasin d’outils et réduit la fréquence des échecs d’amarrage.
4. Lignes de production à commutation automatique de moules et de luminaires Réalisez un échange automatique de moules, d'inserts de moule et de gabarits. Réduisez le travail de débogage sur site et raccourcissez le cycle de mise en service des postes de travail.
5. Rénovation pour les équipements d'automatisation non standard Ajoutez une fonction de compatibilité flottante aux effecteurs terminaux de robots existants. Il n'est pas nécessaire de remplacer l'ensemble du kit de montage à changement rapide.
Étapes d'installation
1. Avant l'installation, essuyez les surfaces de contact de la bride à changement rapide UPC et de la bride d'accueil du bras de liaison. Éliminez les copeaux et la contamination par l'huile, obtenez une surface de montage plate. Empêche les contraintes supplémentaires sur les articulations de charnière causées par un montage incliné.
2. Serrez les boulons de connexion de la bride en suivant strictement la valeur de couple spécifiée. La fixation par couple excessif doit être interdite afin d'éviter la déformation du bras de liaison et le blocage des charnières.
3. Après l'assemblage, faites pivoter manuellement le bras de liaison pour vérifier que le mouvement de la charnière se déroule correctement sans coller. Confirmer que les structures à butée fonctionnent normalement.
4. Débogage complet de l'apprentissage du robot. Configurez une vitesse d’approche d’amarrage raisonnable. Interdire l'amarrage à grande vitesse et à impact dur, pour éviter de dépasser l'angle de compensation de la charnière et le risque de surcharge du mécanisme.
5. Une fois la procédure de verrouillage à changement rapide terminée, vérifiez que le mécanisme de butée a verrouillé la liberté de pivotement du bras de liaison et qu'aucune oscillation de l'outil n'existe, vous pouvez alors commencer à saisir le travail ou les tâches d'usinage.
6. Effectuer l'entretien de routine : lubrifier les points de lubrification de l'arbre de charnière dans les délais. Élimine l'accumulation de copeaux autour des pièces d'étanchéité de l'arbre. Inspectez l’état d’usure de la bague lorsque l’action de pivotement de la charnière devient lente.
7. N'exécutez jamais d'opérations de découpe ou de traitement à forte charge avant la fin du verrouillage à changement rapide. Protégez les joints de charnière de la charge de couple latérale et évitez les dommages permanents au bras de liaison.
Guide de diagnostic et de résolution des pannes
1. Phénomène de défaut : échec d'amarrage fréquent et blocage mécanique lors du changement rapide du robot
Causes possibles : plage de compensation du balancement de la charnière insuffisante ; déviation excessive du chemin d'apprentissage du robot ; montage sur bride inclinée ; éclats de métal coincés dans les axes des charnières
Contre-mesures : valider les performances normales de pivotement de la charnière ; optimiser la trajectoire de mouvement du robot ; recalibrer le parallélisme des brides ; nettoyer les débris de copeaux autour des zones d'étanchéité de l'arbre
2. Phénomène de défaut : une oscillation de l'outil se produit après une action de verrouillage
Causes possibles : engagement incomplet du mécanisme de butée ; Le changeur d'outils à changement rapide UPC n'est pas entièrement verrouillé ; boulons de montage de la bride desserrés
Contre-mesures : Inspecter l'engagement complet de la structure d'arrêt ; revérifiez l’état du verrouillage à changement rapide UPC ; Resserrer les boulons de connexion de la bride
3. Phénomène de défaut : l'oscillation de l'articulation de la charnière est raide ou complètement bloquée
Causes possibles : les copeaux et le liquide de refroidissement pénètrent dans la douille de charnière ; usure des composants de la bague ; déformation de l'arbre rotatif
Contre-mesures : Démonter et éliminer les contaminants internes des charnières ; remplacer les bagues usées ; remplacer le bras de liaison complet si une déformation de l'arbre apparaît
4. Phénomène de défaut : déformation du bras de liaison ou fissure
Causes possibles : la charge de fonctionnement dépasse la charge maximale nominale ; violent impact d'accostage ; couple de coupe appliqué dans des conditions de charnière déverrouillée
Contre-mesures : interrompez l'utilisation et remplacez le bras de liaison ; réévaluer les paramètres de charge pratiques ; assurer l'achèvement du verrouillage à changement rapide avant le démarrage de l'usinage
Organisation de l'emballage et de l'expédition
Un traitement antirouille de surface est appliqué pour chaque bras de liaison de charnière JWGRIP UPC. Les positions de l'arbre de charnière sont recouvertes de graisse antirouille, puis chaque unité est emballée individuellement dans un sac de protection en PE.
Les commandes en petits lots sont emballées dans des cartons robustes. Les commandes de projets en gros adoptent des caisses en bois résistantes aux chocs, équipées d'un matériau de rembourrage tampon, qui protège les faces d'accueil des brides et les ensembles rotatifs de charnières contre les dommages dus au transport.
Les documents techniques complets d’installation et de mise en service sont joints à chaque expédition.
Délai de production standard : 10-17 jours ouvrés. Les spécifications standard sélectionnées maintiennent un stock prêt à être expédié.
Une évaluation d'échantillon gratuite est disponible ; Les frais de transport de l'échantillon doivent être pris en charge par les acheteurs.
Les commandes OEM non personnalisées prennent en charge la modification de la longueur du bras, de l'angle de compensation ainsi que de la disposition des trous de bride.
Assistance après-vente
Une documentation technique et des conseils en ligne à distance sont proposés pour les problèmes d'installation et de mise en service.
Les pièces de rechange portables telles que les bagues de charnière peuvent être achetées indépendamment pour être remplacées sur site.
Pour les commandes de projets en gros, un service de mise en service payant sur site peut être organisé sur demande.
FAQ
Q1 : Le bras de liaison de charnière JWGRIP UPC peut-il supporter le couple de coupe d'usinage ?
R : Non. Le bras de liaison de charnière UPC pour changeur d'outils à changement rapide de robot fournit uniquement une compensation flottante pour la phase d'amarrage à changement rapide. Après le verrouillage, la structure de butée verrouille tous les mouvements d'oscillation. La charge de coupe d'usinage doit être entièrement supportée par le changeur d'outils à changement rapide JWGRIP UPC. Les joints de charnière ne doivent jamais subir de couple de coupe.
Q2 : La mise à niveau de l'angle de compensation d'oscillation est-elle réalisable ?
R : La spécification standard est livrée avec une compensation d'oscillation de ± 3°. Un angle de compensation plus grand peut être réalisé grâce au service de personnalisation OEM. Veuillez noter que l'angle de compensation élargi réduira la rigidité structurelle globale, une évaluation de la charge finale du robot sera donc nécessaire.
Q3 : Prend-il en charge les plaques à changement rapide de robots tiers non UPC ?
R : La version standard adopte une interface à bride standard UPC. La disposition personnalisée des trous de bride peut être traitée pour adapter des systèmes alternatifs à changement rapide.
Q4 : Les bagues de charnière usées peuvent-elles être remplacées séparément ?
R : Oui. Les bagues sont définies comme des composants de rechange portables et peuvent être achetées et échangées individuellement. Si l'arbre rotatif subit une déformation, un remplacement complet du bras de liaison est nécessaire.
Q5 : Ce bras de liaison est-il adapté aux applications robotisées à charge utile lourde ?
R : Le modèle standard prend en charge une charge finale maximale de 80 kg du robot. Une variante personnalisée renforcée doit être sélectionnée pour les scénarios à forte charge. Confirmez toujours la charge nominale du robot avant la sélection finale.
Points de référence de sélection
Le bras de liaison à charnière JWGRIP UPC fonctionne comme un matériel mécanique de transition flottant pour les systèmes de changement rapide de robot. Sa valeur fondamentale réside dans la compensation de l’impact des écarts de position lors de la phase d’amarrage et dans la réduction des difficultés de débogage pour les postes de travail d’automatisation des robots.
Confirmez d'abord la charge nominale réelle du robot ; ne dépassez jamais la capacité de charge nominale du produit.
Vérifiez que la bride d'accueil correspond aux spécifications de la norme UPC.
Pour les projets avec un grand décalage d'installation des luminaires, vous pouvez envisager un angle de compensation d'oscillation plus grand sur mesure, tandis que la rigidité structurelle globale doit être évaluée de manière exhaustive.
Donnez la priorité aux unités finies équipées d’un joint anti-poussière et de structures de butée intégrées. Évitez les versions de liaison simples non protégées, qui subiront une usure rapide des charnières dans des environnements d'atelier poussiéreux et remplis de copeaux.
envoyer une demande
Informations de contact
-
Adresse
No. 44, Daning Entrepreneurship Road, ville de Humen, ville de Dongguan, province du Guangdong, Chine
-
Tél
-
E-mail
Bienvenue pour envoyer une demande à JWGRIP. Notre équipe technique et commerciale professionnelle fournira une sélection gratuite de luminaires, une conception de solutions personnalisées et un devis précis.
Recommandations d'actualités