- Maison
- À propos de nous
- Produits
- Applications
- Nouvelles
- Télécharger
- Envoyer une demande
- Contactez-nous

Français
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Fabricant professionnel de séries de pinces à changement rapide de robot pour l'automatisation industrielle
En tant que fournisseur de modernisation axé sur l'automatisation de la série Robot Quick Change Gripper,JWGRIPfournit des adaptateurs de couplage de plateaux, des modules de préhension d'extrémité de robot et des bras de préhension articulés avec des tests de fatigue mécanique et une production par lots standardisée pour les ateliers CNC et les intégrateurs d'automatisation poursuivant l'automatisation de lignes partielles tout en conservant l'infrastructure de maintien de pièce à commande manuelle existante. Ce matériel de commutation côté robot supprime les principaux obstacles à la mise à niveau sans remplacement complet du luminaire. Associé à la série de positionnement du point zéro UPC etSérie de palettes point zéro, il crée des flux de travail automatisés complets de manutention des matériaux pour un transfert transparent des pièces entre les stations robotisées et les stations à configuration manuelle. Des contrôles stricts de la course de verrouillage mécanique et de la tolérance des broches de positionnement sont appliqués dans la production de masse pour garantir la stabilité de localisation à long terme dans des conditions de production mixtes manuelles et automatisées.
Message d'erreur
Un grand nombre d’ateliers d’usinage possèdent déjà des systèmes de montage manuels éprouvés. Lorsque les directeurs d’usine envisagent d’introduire la manutention robotisée, ils supposent souvent que l’achat d’un seul bras robotique permettra d’obtenir des résultats de production impeccables. En réalité, les corps des robots ne sont que des dispositifs exécutant des mouvements. Sans matériel de commutation d'effecteur final adapté, les robots ne peuvent pas saisir, soulever et localiser de manière fiable les palettes et les accessoires existants sur le site de production.
Quelles conséquences négatives découlent d’un matériel de préhension de robot mal adapté ?
Un accouplement desserré, une position de préhension décalée ou une chute accidentelle de la palette peuvent se produire lors du mouvement à grande vitesse du robot. De nombreux projets d'automatisation souffrent d'une faible disponibilité, non pas à cause de défauts du contrôleur du robot, mais à cause d'un matériel de connexion incompatible entre la bride du robot et les porte-pièces.
Comment préserver les flux de travail de configuration manuelle existants après l’ajout du matériel du robot ?
De nombreux premiers projets de transformation de l'automatisation obligent les ateliers à choisir le mode entièrement automatique et à abandonner l'intervention manuelle pratique. Dans la production mixte en petits lots, les opérateurs doivent toujours charger manuellement des flans de forme spéciale, inspecter des pièces semi-finies ou gérer le démontage d'urgence des pièces.
Le matériel de commutation côté robot est-il uniquement utilisé pour une production de masse entièrement automatisée ?
Il s’agit d’un malentendu courant. Il offre également une grande valeur pour les ateliers semi-automatisés en mode hybride. Les opérateurs peuvent effectuer des travaux de préparation manuelle complexes hors ligne et les robots prennent en charge les tâches répétitives de transport de palettes.
Différences fonctionnelles
Couplage du plateau de préhension à changement rapide du robot : ce composant de connexion intermédiaire établit une relation de correspondance mécanique stable entre les modules de préhension et les palettes cibles. Il absorbe les écarts de position mineurs générés par les erreurs de positionnement du mouvement du robot, évitant ainsi les dommages causés par les collisions rigides entre les structures mécaniques lors des cycles de transfert à grande vitesse.
Module de préhension à changement rapide du robot N160 : ce module central monté sur bride sert d'unité de base installée directement sur la bride de sortie du robot. Il fournit une interface de verrouillage standardisée pour les bras de préhension ultérieurs, permettant un échange rapide de différents outils terminaux sans modifier les paramètres du programme du robot à plusieurs reprises.
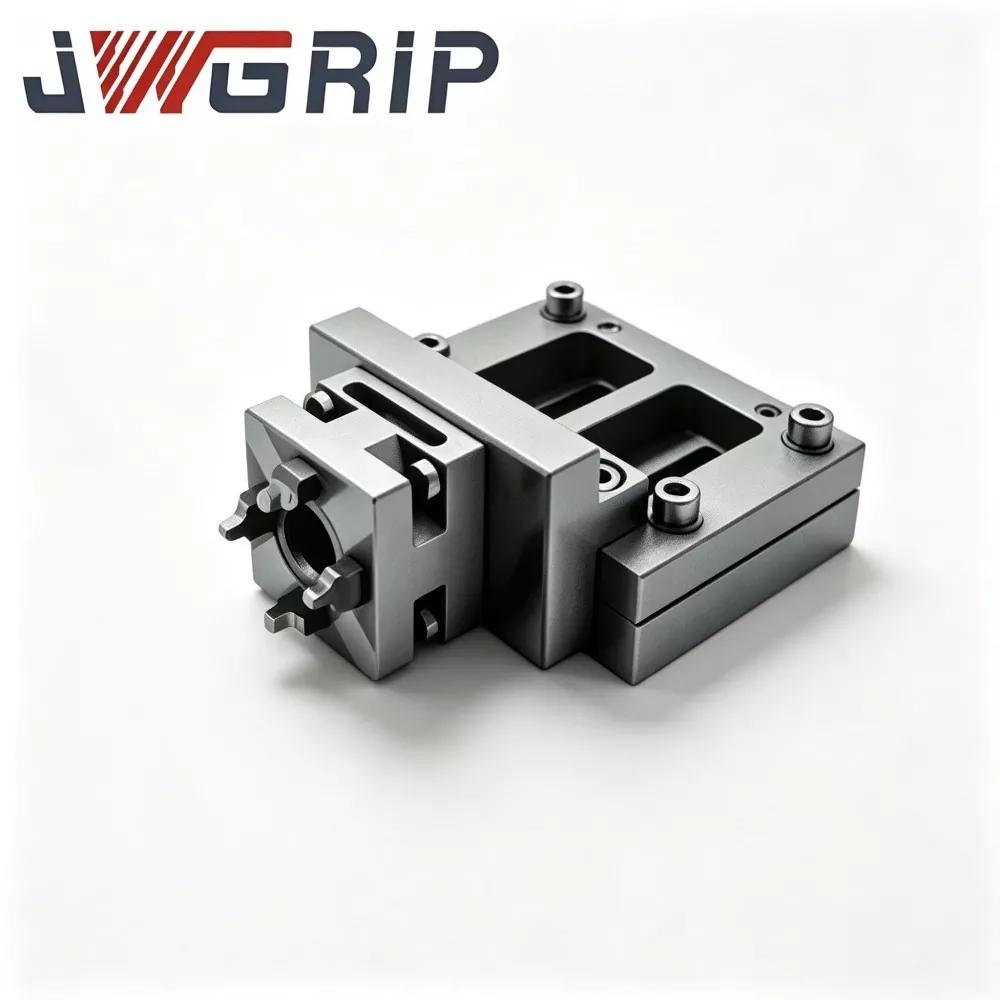
Bras de liaison de charnière N160 pour pince à changement rapide de robot : le bras d'exécution mobile qui entre physiquement en contact avec les contours extérieurs de la palette. Son contour structurel est optimisé en fonction de la géométrie des bords de la palette, offrant une force de préhension stable de type emballage. Il empêche le glissement lors des accélérations et des décélérations lors du mouvement de la trajectoire du robot.
Indicateurs d'évaluation de base
Comment confirmer si la charge nominale correspond aux demandes de production réelles ?
Les utilisateurs ne peuvent pas simplement se référer aux données de charge nominale du bras du robot. Ils doivent calculer le poids total, y compris le module de préhension, le bras de liaison, la palette, le dispositif et la pièce brute. Un dépassement de la charge composite accélérera l’usure mécanique et induira des risques cachés de chute.
Pourquoi la précision du positionnement répété de l'action de préhension est-elle aussi importante que la précision du point zéro du mandrin ?
Même si les mandrins côté machine possèdent une précision de l’ordre du micron, si la pince du robot produit un écart de position important lors du prélèvement et du placement des palettes, la précision globale du système sera considérablement réduite. L’erreur de positionnement côté pince sera répercutée sur l’ensemble de la boucle de maintien de la pièce.
Quels facteurs environnementaux doivent être pris en compte pour le matériel côté robot ?
Les effecteurs terminaux des robots travaillent à l'intérieur des zones périphériques des machines-outils, éclaboussées par le liquide de refroidissement de coupe, les copeaux métalliques et le brouillard d'huile. Le traitement de surface du matériel et les performances d'étanchéité doivent résister à la corrosion et au brouillage des copeaux à l'intérieur des positions de mouvement des joints.
Comment réaliser un amarrage transparent avec du matériel de serrage périphérique à point zéro ?
Quelles sont les conditions requises pour coopérer avec la série UPC Zero Point Positioning ?
Conservez des dimensions de saisie du contour extérieur cohérentes pour les palettes cibles. La géométrie du bras de liaison à charnière doit correspondre à la structure des bords des palettes de la série UPC, afin que les robots puissent effectuer une action de prélèvement stable pour les palettes compatibles avec les robots.
Quels sont les avantages apportés par la correspondance avec la série de palettes Zero Point ?
Grâce à l'adaptateur d'accouplement de plateaux, les robots peuvent également manipuler des palettes ordinaires utilisées manuellement. Les magasins n'ont pas besoin de remplacer toutes les palettes existantes pour réaliser une transformation semi-automatisée, protégeant ainsi l'investissement matériel antérieur.
Quels risques cachés faut-il éviter en fonctionnement en mode hybride ?
Empêchez l’utilisation mixte de palettes de dimensions extérieures différentes dans une même zone de travail du robot. Des tailles de contour différentes entraîneront des positions de saisie incorrectes. Une gestion stricte du classement des palettes doit être effectuée sur site.
Caractéristiques des matériaux et des processus du matériel
Les principaux corps structurels des modules de préhension et des bras de liaison sont en acier allié à haute résistance. Les surfaces de contact et de verrouillage des touches reçoivent une trempe par carburation et un meulage de précision. Chaque composant fini passe des tests de fatigue cycliques répétés avant expédition. La déformation structurelle est strictement contrôlée dans des conditions nominales de pleine charge.
Les dimensions de connexion des brides suivent les normes traditionnelles d’interface de robot industriel. Les positions des trous d'installation clés maintiennent l'interchangeabilité, réduisant ainsi les travaux de modification secondaire lors de l'installation sur site.
Les services d'adaptation personnalisés couvrent le réglage de la course de préhension, les plaques de conversion de brides spéciales et le traitement de surface anti-usure, pour s'adapter aux contours de palettes non standard et à diverses marques de robots.
Notes d'application
Les composants de préhension côté robot subissent de fréquents impacts d’accélération et de décélération à chaque cycle de mouvement. L’accumulation de copeaux à l’intérieur des joints de charnière augmentera la résistance au mouvement et produira un décalage de préhension. Le nettoyage et la lubrification périodiques des joints doivent être intégrés aux listes de contrôle quotidiennes d’entretien des équipements. Un fonctionnement continu sans entretien de routine dégradera progressivement la stabilité de préhension, même pour les composants d'automatisation bien conçus.





- View as

Bras de liaison de charnière N160 pour pince à changement rapide de robot
JWGRIP est le fabricant et fournisseur professionnel de bras de liaison de charnière N160 pour pince à changement rapide de robot en Chine, fournissant un service direct d'usine avec des produits standard entièrement en stock pour prendre en charge le déploiement de projets d'automatisation mondiaux et la maintenance en atelier. Il s'agit d'un composant à bascule de charnière à transmission de force haute performance spécialement conçu pour les modules de préhension à changement rapide des robots de la série N160. Il intègre la structure de transmission de force optimisée et la technologie de formage intégrée forgée à chaud dans une seule unité fonctionnelle, servant de pièce cinématique clé qui convertit la force motrice linéaire du piston en mouvement de serrage oscillant de la mâchoire de la pince.
Module de préhension à changement rapide du robot N160
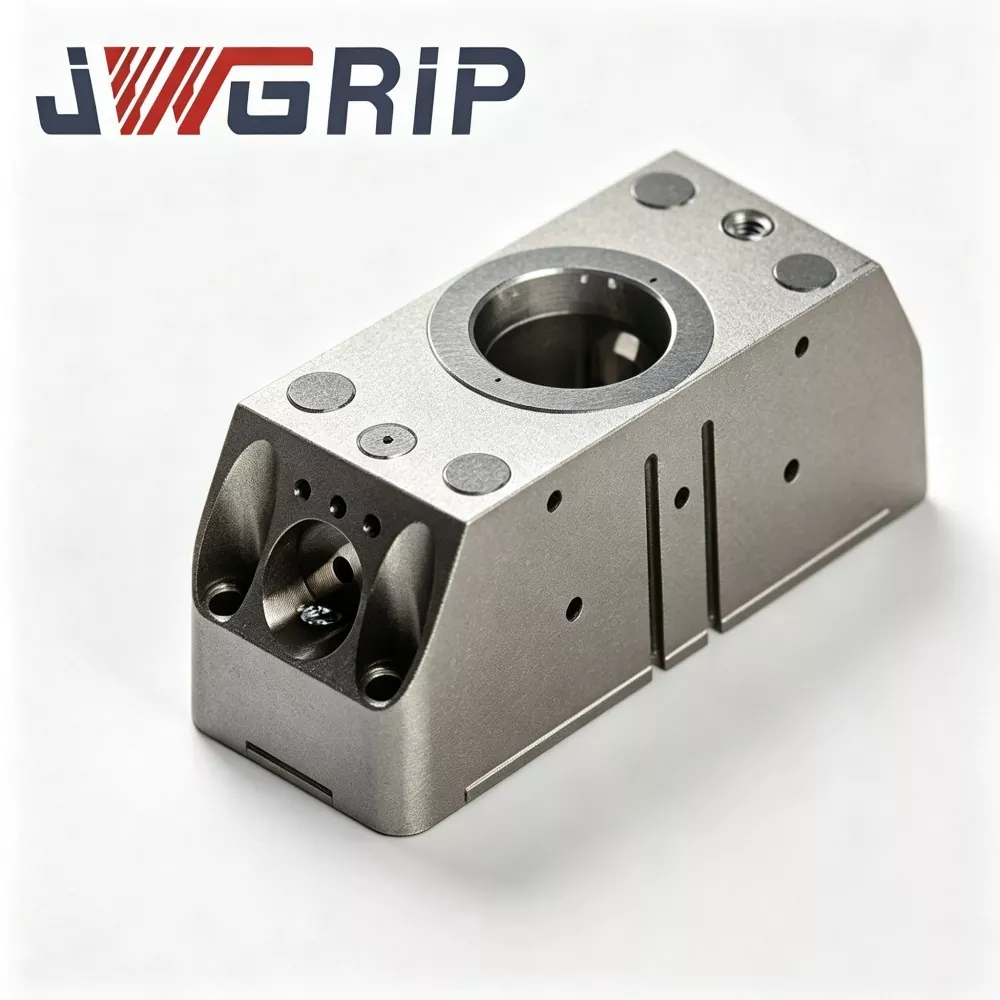
JWGRIP est le fabricant et fournisseur professionnel du module de préhension à changement rapide pour robot N160 en Chine, prenant en charge l'approvisionnement en commandes groupées et fournissant un véritable prix d'usine aux partenaires mondiaux de projets d'automatisation. Il s'agit d'une unité d'exécution d'extrémité de bras de robot intégrée récemment améliorée, spécialement conçue pour les lignes de production modernes et flexibles sans pilote. Intégrant de manière innovante une pince pneumatique parallèle et une interface de changement rapide du robot dans un seul corps modulaire, il élimine le besoin de disques à changement rapide séparés et d'un ensemble de pince indépendant, ne nécessitant aucune bride de connexion multicouche supplémentaire ni accessoire de transition.
Couplage de plateau de préhension à changement rapide pour robot
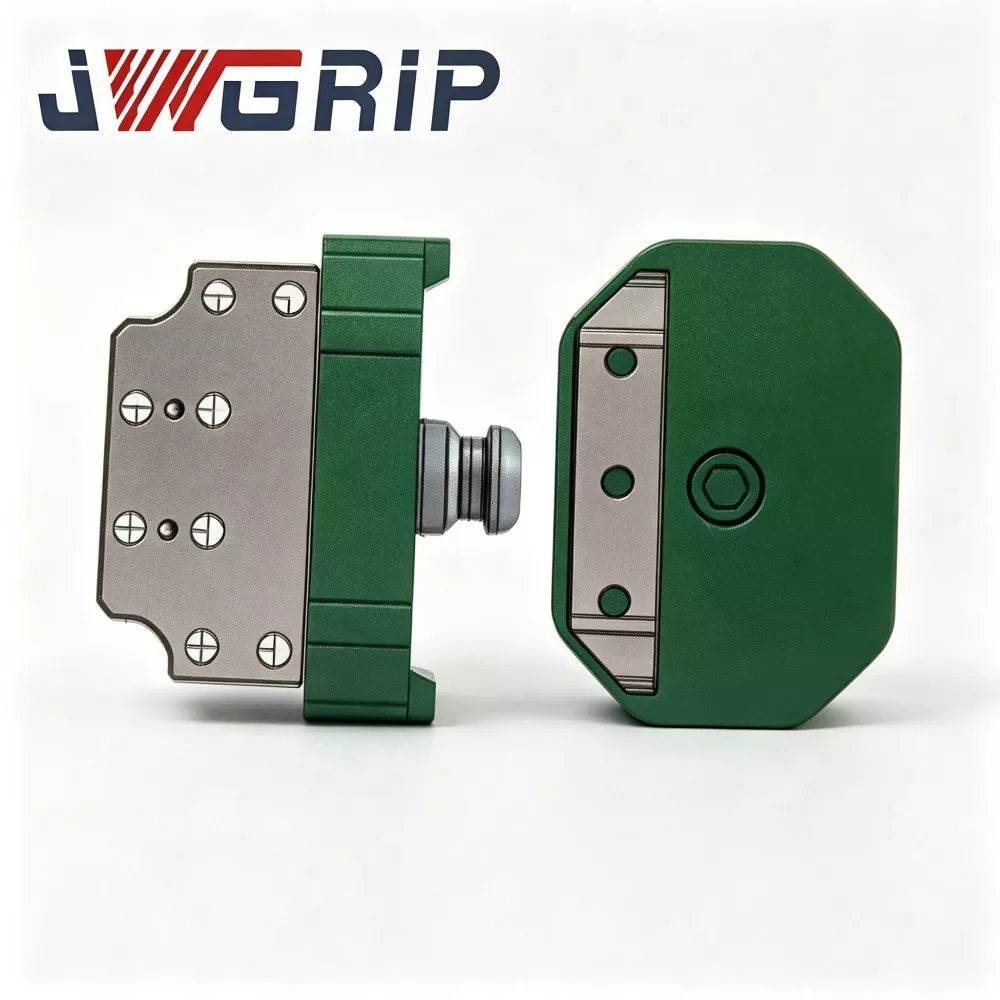
JWGRIP est le fabricant et fournisseur d'accouplements professionnels de plateaux de pinces à changement rapide pour robots en Chine. Il s'agit d'un composant de commutation d'effecteur terminal de robot intégré avancé spécialement conçu pour les lignes de production automatisées flexibles sans pilote. Il intègre une configuration structurelle en acier allié à haute résistance et un processus de meulage de précision dans une seule unité, réalisant une commutation d'outil robot entièrement automatique sans intervention manuelle lors du remplacement des pinces, des plateaux et d'autres outils finaux.
JWGRIP est un fabricant et fournisseur professionnel Série de pinces à changement rapide pour robot en Chine. Nous vous souhaitons la bienvenue dans la vente en gros de produits de haute qualité à des prix compétitifs dans notre usine.
Recommandations d'actualités