- Maison
- À propos de nous
- Produits
- Applications
- Nouvelles
- Télécharger
- Envoyer une demande
- Contactez-nous

Français
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






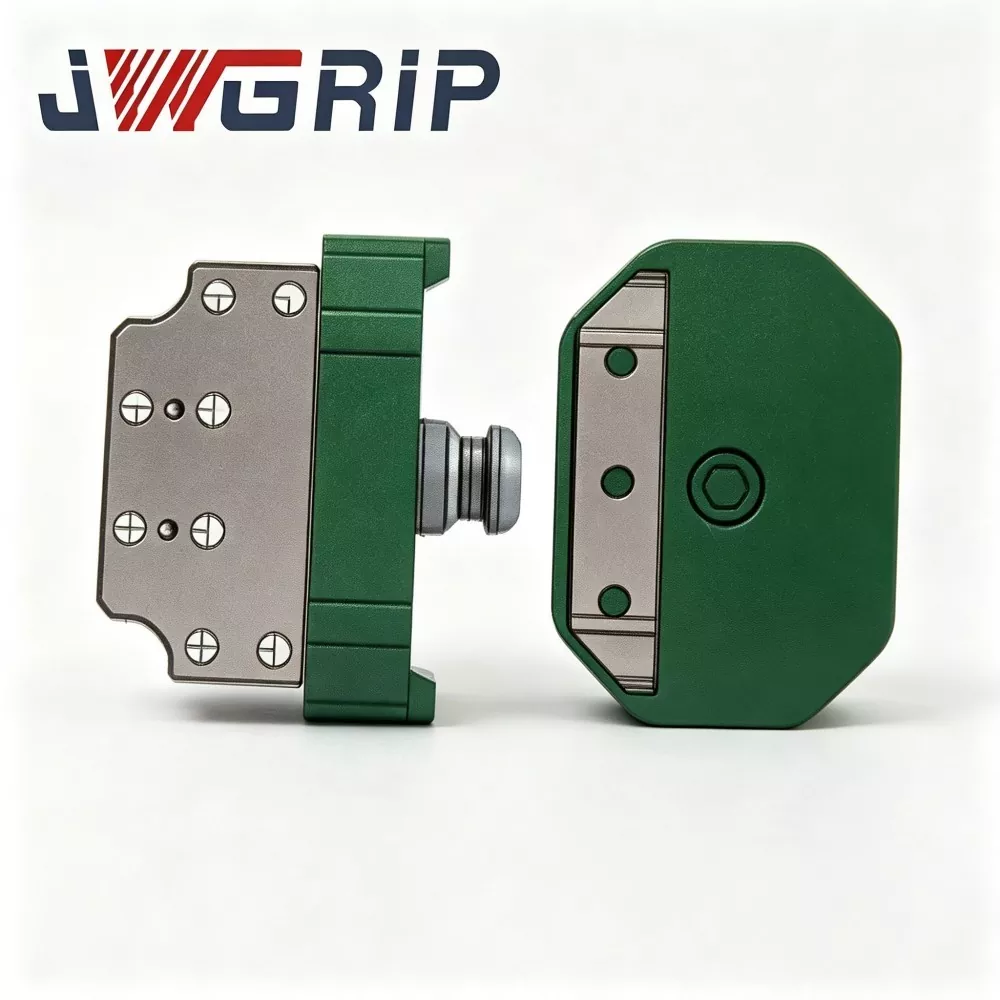
Couplage de plateau de préhension à changement rapide pour robot
JWGRIP est le fabricant et fournisseur d'accouplements professionnels de plateaux de pinces à changement rapide pour robots en Chine. Il s'agit d'un composant de commutation d'effecteur terminal de robot intégré avancé spécialement conçu pour les lignes de production automatisées flexibles sans pilote. Il intègre une configuration structurelle en acier allié à haute résistance et un processus de meulage de précision dans une seule unité, réalisant une commutation d'outil robot entièrement automatique sans intervention manuelle lors du remplacement des pinces, des plateaux et d'autres outils finaux.
Ce couplage de plateau de préhension à changement rapide pour robot hautes performances présente une erreur de positionnement de répétition ultra-faible, d'excellentes performances anti-fatigue et une durée de vie ultra-longue, et prend en charge le retour de signal de verrouillage et de déverrouillage automatique pour répondre aux exigences de fonctionnement intelligent de la production sans pilote. Strictement fabriqué par inspection des matières premières, usinage de précision CNC, traitement thermique professionnel et processus de durcissement de surface, chaque accouplement est soumis à des tests complets de performance du produit fini et à une vérification continue du chargement cyclique, conformément aux normes de sécurité mécanique CE.
Il offre des performances mécaniques stables et constantes dans les scénarios de commutation cyclique à long terme. Largement compatible avec les modèles de robots industriels multimarques, il est largement utilisé dans l'assemblage de batteries à énergie nouvelle, la fabrication d'électronique 3C, l'assemblage de pièces automobiles et les ateliers de tri logistique intelligent. Prenant en charge la fourniture de dessins techniques professionnels, la consultation sur site et les conseils techniques après-vente complets, il raccourcit efficacement le cycle de mise en œuvre des projets de rénovation de lignes de production flexibles de robots pour les clients industriels mondiaux.
Introduction au mécanisme de travail de base
Le couplage de plateau de préhension à changement rapide pour robot est un composant d'interface à échange rapide dédié côté robot, principalement utilisé pour une commutation rapide entre les modules de préhension du robot et les modules de plateau de transport de matériaux.
Sans ce couplage, chaque échange entre le plateau et la pince nécessite un arrêt de la chaîne de production, un retrait manuel des boulons, un ajustement des références et un étalonnage des coordonnées. Un seul changement d'outil peut prendre 10 à 30 minutes et réduire considérablement l'efficacité globale de l'équipement (OEE) des lignes automatisées.
L'accouplement se compose de deux assemblages de base :
1. Base côté robot (côté maître) : fixée en permanence à la bride du robot.
2. Adaptateur côté outil (côté esclave) : monté séparément sur chaque pince et chaque plateau.
Flux de travail :
1. Le robot se déplace vers la station d'accueil et rapproche la base côté robot de l'adaptateur côté outil cible (pince ou plateau).
2. L'air comprimé entraîne les dents de verrouillage mécanique intégrées pour s'enclencher, complétant ainsi le verrouillage mécanique.
3. Les broches de localisation et les trous de localisation de haute précision permettent un positionnement répété précis. Les passages pneumatiques intégrés connectent automatiquement les circuits de gaz côté outil pour l'alimentation en vide ou en pince pneumatique.
4. Le capteur interne renvoie le signal d'état de verrouillage en temps réel au système de contrôle du robot. Le robot exécute les tâches de manipulation ultérieures uniquement après avoir reçu le signal de confirmation « verrouillé en place », empêchant ainsi la chute accidentelle de la pièce causée par un verrouillage incomplet.
5. Lorsqu'un échange d'outil est nécessaire, le robot émet un signal de déverrouillage ; le circuit d'air libère la pression ; les dents de verrouillage mécanique se désengagent ; Le robot s'éloigne de l'outil actuel et s'arrime à l'effecteur final cible suivant.
La plupart des disques à changement rapide à usage général disponibles dans le commerce ne disposent pas d'une optimisation structurelle pour les conditions de charge alternée mixtes pour plateaux et pinces. L'outillage des plateaux génère une charge excentrique sur une grande surface tandis que les pinces compactes fournissent une charge concentrée ; une alternance répétée accélère l'abrasion de la surface de référence. S'appuyant sur des centaines d'expériences en matière de projets de rénovation de stations robotisées, JWGRIP optimise la répartition des charges et la construction de protection des données de cet accouplement afin de maintenir la stabilité de positionnement à long terme sous des cycles alternés de charge excentrique et de charge concentrée.

Analyse typique des points sensibles opérationnels
Les usines déployant une manutention mixte multi-outils (bac + pince) via des robots industriels rencontrent généralement les goulots d'étranglement suivants avec les solutions de changement rapide ordinaires :
1. Longs temps d'arrêt liés au changement d'outil manuel Le démontage/assemblage fréquent des boulons, l'ajustement des références et le réétalonnage des coordonnées occupent une grande partie du temps de production, réduisent l'OEE et limitent la capacité de production des stations automatisées.
2. Fluctance de précision de position induite par l'opération humaine La qualité de l'alignement manuel dépend fortement de la compétence de l'opérateur. Les écarts de position s'accumulent après plusieurs cycles de remplacement d'outils et nuisent à la cohérence de l'assemblage.
3. Risques pour la sécurité dans les scénarios de changement d'outil manuel L'intervention manuelle à proximité de l'extrémité du robot en mouvement crée des risques de blessures par collision lors d'opérations répétées de changement d'outil.
4. Usure prématurée de la surface de référence dans des conditions de charge alternée Les disques à changement rapide à usage général sont conçus pour les effecteurs terminaux de type unique. L'alternance entre des plateaux à charge excentrique importante et des pinces à charge concentrée accélère l'abrasion de la surface de localisation, entraînant une baisse de la précision du positionnement répété et une maintenance fréquente.
5. Mécanisme de sécurité de retour de signal insuffisant Certaines unités à changement rapide à faible coût ne disposent pas d'un retour d'information en temps réel sur l'état de verrouillage. Le robot peut exécuter un mouvement dans des conditions de verrouillage incomplet et déclencher des accidents de chute de pièce.
Le couplage pince-plateau à changement rapide pour robot JWGRIP résout les problèmes mentionnés ci-dessus grâce à cinq mesures de conception de base : structure porteuse dédiée optimisée pour les charges mixtes, mécanisme anti-chute à verrouillage mécanique, retour du capteur d'état de verrouillage en temps réel, pièces d'usure modulaires remplaçables, matrice de produit à charge nominale multigrade couvrant 3 à 120 kg.
Composition des modules
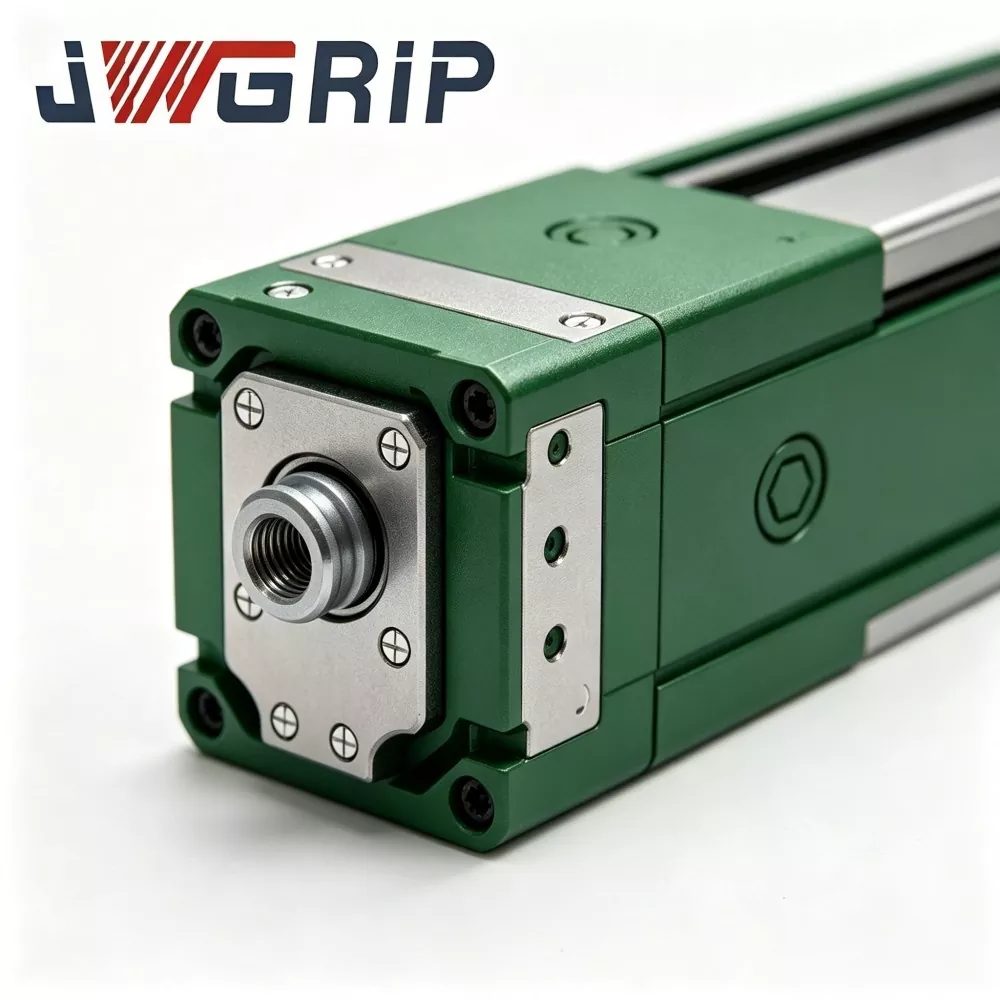
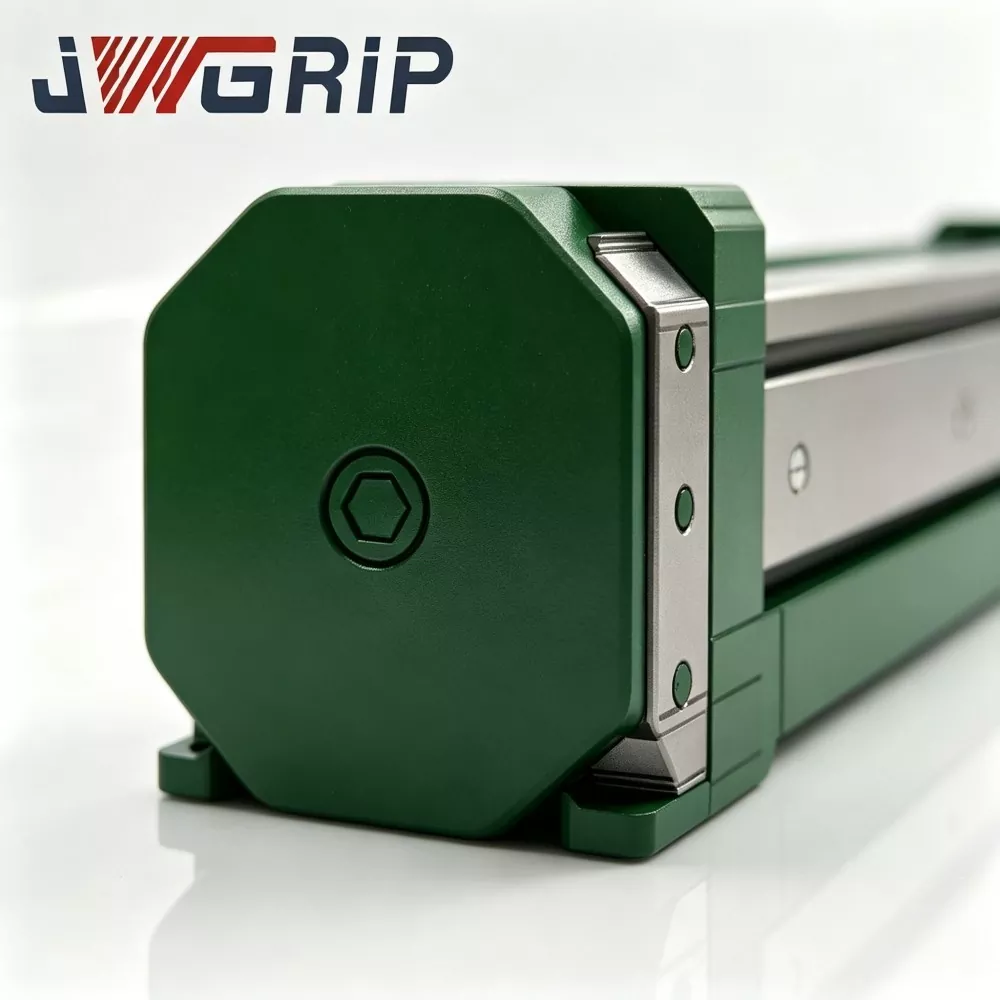
Le couplage de plateau de préhension à changement rapide pour robot JWGRIP se compose de six modules fonctionnels clés :
① Assemblage de la base principale côté robot
② Ensemble adaptateur esclave côté outil
③ Groupe de dents de verrouillage à verrouillage mécanique (structure de sécurité anti-chute)
④ Ensemble de positionnement de goupille de localisation et de trou de localisation de haute précision
⑤ Ensemble de passage pneumatique intégré intégré
⑥ Capteur de détection d'état de verrouillage et unité de sortie de signal
Description structurelle
1. Assemblage de la base principale côté robot Base de montage principale fixée sur la bride du robot ; Surfaces de référence d'accouplement de clé en acier allié à haute résistance, traitées anti-stress et rectifiées avec précision. Il supporte les charges dynamiques composites transmises par les effecteurs terminaux côté outil.
2. Ensemble adaptateur esclave côté outil Plaque de connexion côté outil, installée séparément sur chaque pince et chaque plateau. Correspond à la base principale en termes de dimension d'accueil, de surface de référence et d'interface de circuit de gaz.
3. Groupe de dents de verrouillage à verrouillage mécanique Dents de verrouillage mécanique à actionnement pneumatique. Réalise un engagement mécanique positif après l'amarrage. Même en cas de panne accidentelle de l'alimentation pneumatique, le verrouillage mécanique maintient l'état verrouillé pour empêcher la chute de l'outil, garantissant ainsi une protection de sécurité passive conforme aux normes CE.
4. Ensemble de positionnement de broches et de trous de localisation de haute précision Les broches de localisation et les trous de localisation rectifiés avec précision garantissent des performances de positionnement répétées ≤ ± 0,008 mm après chaque amarrage. La bague porteuse spécialement optimisée ralentit l'usure causée par les cycles alternés de charge excentrique et de charge concentrée.
5. Ensemble de passage pneumatique intégré Canaux de circuit de gaz scellés intégrés à l'intérieur des côtés maître et esclave. Complète automatiquement la connexion pneumatique pendant l'amarrage, fournissant de l'air comprimé pour les pinces pneumatiques ou les plateaux sous vide sans disposition de tubes externes supplémentaire.
6. Capteur de détection de l'état de verrouillage et unité de sortie de signal Le capteur intégré détecte la condition réelle d'engagement du verrouillage mécanique et émet un signal de commutation vers le système robot-PLC. La logique de mouvement du robot peut être configurée pour autoriser le mouvement uniquement après réception du signal de confirmation « entièrement verrouillé ».
Avantages techniques fondamentaux
1. Structure optimisée pour les charges mixtes pour les scénarios d'échange alterné de pinces à plateaux
La plupart des disques à changement rapide disponibles sur le marché ciblent les effecteurs finaux d'une seule catégorie. Cet accouplement renforce la structure de la bague porteuse et de la bague de positionnement pour une alternance fréquente entre les plateaux de grande surface et les pinces compactes. Il atténue l'abrasion de la surface de référence dans des conditions alternées de charge excentrique et de charge concentrée. Vérifié par des projets sur le terrain : plus d'un million de cycles d'amarrage stables sous une production cyclique de 24 heures à charge nominale.
2. ≤ ± 0,008 mm de précision de positionnement répété pour une cohérence d'assemblage
Adopte des manchons de roulement en alliage de haute précision et des broches de positionnement finies par meulage. Après le remplacement des pinces de plateau, les coordonnées du programme du robot ne nécessitent pas de recalibrage à grande échelle, ce qui réduit considérablement la charge de travail de débogage des ingénieurs sur site. Critique pour les scénarios de haute précision tels que l’empilement de cellules de batterie à nouvelle énergie et l’assemblage de composants 3C.
3. Conception à double sécurité : auto-verrouillage mécanique + retour d'état de verrouillage électrique
Le verrouillage mécanique passif maintient l'état de verrouillage en cas de perte accidentelle d'alimentation en air pour éviter une séparation soudaine de l'outil. Le contrôleur du robot ne peut exécuter un mouvement qu'après avoir reçu un signal de retour électrique « entièrement verrouillé ». Ce mécanisme à double sécurité certifié CE élimine les risques de sécurité majeurs pour les ateliers sans personnel.
4. Architecture modulaire de pièces d'usure pour une maintenance à faible coût
Les principaux composants consommables, notamment les manchons de goupille de positionnement et les bagues d'étanchéité, adoptent une conception modulaire divisée. Les utilisateurs peuvent remplacer uniquement les pièces d'usure locales sans démonter la base principale principale de la bride du robot. Réduit les temps d’arrêt des équipements et réduit les dépenses de maintenance à long terme. Des kits de pièces de rechange peuvent être fournis avec le devis de l'unité principale.
5. Matrice de charge nominale à large plage et compatibilité multi-marques de robots
La charge nominale du produit en stock couvre 3 kg à 120 kg. Les dimensions des brides de montage suivent les normes traditionnelles de l'industrie robotique, compatibles avec les marques de robots ABB, FANUC, KUKA, YASKAWA et nationales chinoises. Prend en charge la connexion avec des plateaux sous vide, des pinces mécaniques, des mâchoires pneumatiques et d'autres effecteurs finaux. Une modification de bride, de charge nominale ou de structure d'étanchéité sur mesure est disponible pour des exigences spéciales.
6. Fabrication entièrement en interne et service complet d'assistance technique
Les processus de base, notamment le criblage des matières premières, le traitement thermique, l'usinage de précision et les tests cycliques des produits finis, sont réalisés au sein de l'usine JWGRIP, sans externalisation des processus de base. L'équipe d'ingénierie fournit des dessins 2D/3D, des manuels d'installation et des suggestions de paramétrage pour les utilisateurs finaux.
Scénarios d'application multi-industriels
1. Lignes d'assemblage de batteries à énergie nouvelle et de modules de stockage d'énergie
Dans les ateliers de modules de batteries lithium-ion, un robot doit alterner entre un plateau d'aspiration sous vide pour le transport des modules et une pince mécanique pour les tâches de serrage des fixations. Le couplage JWGRIP réalise un échange d'outils automatique sans pilote. La durée du changement d'outil passe de 15 minutes manuelles à 3 secondes automatiques, réduisant ainsi considérablement les temps d'arrêt de la chaîne de production causés par le remplacement des outils. Plusieurs fabricants d’équipements de stockage d’énergie du sud de la Chine ont adopté cette solution.
2. Lignes de production d'assemblage de produits électroniques 3C
Pour les stations d'assemblage de composants de téléphones portables et de coques d'ordinateurs portables, le couplage pour charges légères (3-10 kg) coopère avec des plateaux de matériaux de petite taille et des pinces pneumatiques miniatures. L'amarrage de haute précision évite les écarts d'assemblage induits par le changement d'outil, permettant ainsi un assemblage continu à grande vitesse de composants électroniques de précision.
3. Ateliers d'assemblage automatisé de composants automobiles
La production de pièces automobiles nécessite des robots pour manipuler à la fois les plateaux de matériaux en vrac et les pinces de serrage de positionnement. L'accouplement pour charges moyennes à lourdes (25 à 120 kg) permet de fréquents changements d'outils.
4. Stations de tri automatisées à logistique intelligente
Dans les ateliers de tri automatisé des matériaux, le robot alterne entre un plateau de transport de boîtes entières et une pince de prélèvement monobloc. Un robot réalise une opération multifonctionnelle, réduisant ainsi l'investissement total des systèmes de tri automatisés.
Flux de travail de production et cadre de contrôle qualité
JWGRIP met en œuvre le système de gestion de la qualité ISO 9001 : 2015 tout au long de la chaîne de production. L'équipement interne comprend des centres d'usinage CNC, des fours de traitement thermique à haute température, des rectifieuses de précision, des instruments d'inspection métallographique, des bancs d'essai complets de charge cyclique et des installations d'essai au brouillard salin. Tous les usinages des composants principaux sont terminés en interne au lieu de sous-traiter les pièces finies.
Flux de production complet :
1. Inspection à l'arrivée des matières premières : le matériau des barres en acier allié reçoit une analyse de composition chimique et des tests de dureté ; les matières premières non conformes sont rejetées avant d’entrer en production.
2. Usinage brut et usinage de finition CNC : façonnage du corps principal, du boîtier de la broche de positionnement et des composants des dents de verrouillage via un équipement CNC de haute précision.
3. Traitement thermique sous vide et durcissement de surface : les principaux composants porteurs sont soumis à une trempe et un revenu pour améliorer la dureté et les performances anti-usure.
4. Processus de meulage de précision : les surfaces de référence critiques et les trous de goupille de positionnement reçoivent un meulage fin pour répondre aux exigences strictes de tolérance dimensionnelle et de rugosité de surface.
5. Assemblage des composants et mise en service du circuit pneumatique : assembler les dents de verrouillage, les éléments d'étanchéité et les unités de capteurs ; effectuer un test d'étanchéité à l'air du circuit de gaz interne.
6. Test de charge cyclique complet : chaque accouplement fini exécute des milliers de simulations cycliques de verrouillage et de déverrouillage dans des conditions de charge nominale ; vérifier la précision du positionnement répété, l'étanchéité à l'air et la fiabilité du retour de signal ; les unités non qualifiées sont renvoyées pour être retravaillées.
7. Inspection finale et marquage laser : contrôle des dimensions, inspection de l'apparence, marquage de certification ; les produits qualifiés entrent dans l'entrepôt de produits finis pour le stockage.
Conseils d'entretien
1. Inspection visuelle quotidienne : avant chaque changement de production, vérifiez visuellement les surfaces de référence, la zone de travail des dents de verrouillage et les bagues d'étanchéité pour déceler les éclats, la saleté ou les dommages causés par un impact mécanique. Éliminez les contaminants étrangers avec de l’air comprimé sec.
2. Déclencheur de maintenance basé sur le nombre cyclique : en production continue de 24 heures, inspectez les manchons des broches de positionnement et les bagues d'étanchéité tous les 300 000 cycles d'amarrage. Nettoyer les surfaces de référence et appliquer de la graisse anti-usure. Remplacez les pièces consommables si des rayures ou une usure évidente apparaissent. Réduisez les intervalles de maintenance pour les environnements d’atelier très poussiéreux.
3. Rappels de ne pas utiliser : interdire les applications surchargées. Interdire les collisions violentes entre la base maître et l'adaptateur esclave. Ne démontez pas l'ensemble interne de verrouillage mécanique et de dent sans conseils techniques professionnels.
4. Protection contre le stockage inactif à long terme : nettoyez l'ensemble de l'unité d'accouplement, appliquez de la graisse antirouille sur les surfaces de référence et les surfaces des dents de verrouillage ; conserver dans une armoire sèche et étanche à la poussière.
Après-vente
1. Conseils techniques en ligne à distance couvrant l'installation, la mise en service et le dépannage sur site.
2. Documentation complète d'exploitation-maintenance fournie pour chaque commande d'achat.
3. Consultation technique au niveau de l'ingénierie pour les projets OEM personnalisés : modification des dimensions de la bride, mise à niveau de la structure d'étanchéité, adaptation de la charge spéciale, etc.
4. Service technique sur site payant et négociable disponible pour les commandes basées sur des projets à grand volume.
5. Fourniture indépendante de pièces de rechange pour les manchons de goupilles de positionnement, les bagues d'étanchéité et autres composants portables, prenant en charge le remplacement sur site par les techniciens côté client.
6. Description de la garantie : garantie de 2 ans pour les composants structurels principaux non consommables dans des conditions d'installation et de charge nominale correctes. Les pièces d'usure consommables (bagues d'étanchéité, manchons de goupille de positionnement) sont exclues du champ d'application de la garantie gratuite. Les dommages causés par un montage incorrect, un fonctionnement en surcharge, une collision artificielle ou une corrosion chimique au-delà des spécifications ne sont pas couverts par la garantie.
Référence en matière d'approvisionnement et d'évaluation de projet
Valeur fondamentale du couplage de plateau de pince à changement rapide du robot JWGRIP : structure de charge alternée de pince à plateau mixte optimisée, précision de positionnement répétée ≤ ± 0,008 mm, verrouillage mécanique + mécanisme de double sécurité à signal électrique, pièces d'usure modulaires remplaçables, matrice de charge multigrade et capacité d'ingénierie personnalisée OEM. Il résout les principaux goulots d'étranglement des stations d'automatisation : longs temps d'arrêt liés au changement d'outil manuel, déviation de positionnement induite par l'homme, risques de sécurité liés à une intervention manuelle, usure accélérée des données sous charge alternée excentrique et concentrée, protection de sécurité de verrouillage incomplète.
Rappels d'évaluation de projet :
1. Confirmez les dimensions réelles de la bride du robot et la charge nominale requise (prenez en compte la charge d'impact dynamique, et pas seulement le poids statique de l'effecteur final). Réservez une marge de sécurité adéquate.
2. Clarifier les objets d'échange d'outils : répertoriez la quantité de pinces et de plateaux qui doivent être équipés d'adaptateurs esclaves côté outil.
3. Vérifier la qualité de la source d'air comprimé et la stabilité de la pression en atelier ; recommander une combinaison filtre à air-régulateur de pression si la pression fluctue considérablement.
4. Confirmez l'état des ressources d'E/S du robot-automate pour la réception du signal d'état de verrouillage. JWGRIP fournit une documentation gratuite sur les interfaces électriques.
5. Les versions standard en stock permettent une livraison rapide ; adopter un service d'ingénierie personnalisé OEM pour les exigences de bride spéciale, de qualité d'étanchéité spéciale ou de charge spéciale.
FAQ
Q1 : Cet accouplement peut-il effectuer un échange d'outils entièrement automatique sans travail manuel ?
Oui. Le couplage du plateau de préhension à changement rapide du robot reçoit le signal de commande pneumatique du système robot et termine automatiquement le verrouillage/déverrouillage. La logique d’échange d’outils peut être intégrée au programme du robot. Notez que vous devez configurer le support de stockage d'outils correspondant pour contenir les pinces et les plateaux inutilisés.
Q2 : Un réétalonnage des coordonnées est-il nécessaire à chaque fois après avoir échangé le plateau et la pince ?
Cet accouplement atteint une précision de positionnement répété ≤ ± 0,008 mm dans des conditions d'installation correctes. Un recalibrage des coordonnées à grande échelle n’est pas nécessaire ; un réglage fin mineur est acceptable lors de la première mise en service.
Q3 : Peut-il s’adapter aux dimensions de brides de robot personnalisées non standard ?
La version standard correspond aux spécifications traditionnelles des brides de robot. Pour les exigences de bride non standard, soumettez le dessin avant de passer la commande ; Un usinage personnalisé OEM des dimensions de l'interface de montage peut être réalisé.
Q4 : Que se passe-t-il si l'alimentation en air comprimé est coupée pendant le mouvement du robot ?
La structure mécanique à auto-verrouillage intégrée maintient les dents de verrouillage engagées même sans pression d'air, évitant ainsi les accidents de chute d'outil. L'action de déverrouillage ne peut se produire que lorsque le signal de déverrouillage ET une pression atmosphérique valide sont tous deux présents.
Q5 : Quels sont les éléments de maintenance clés pour une production cyclique continue de longue durée ?
Travail principal : nettoyer les surfaces de référence et la zone des dents de verrouillage ; inspecter les bagues d'étanchéité et les manchons de goupille de positionnement par comptage cyclique ; faire le plein de graisse anti-usure ; remplacez les pièces consommables dès qu'une usure évidente apparaît. Raccourcissez le cycle de maintenance pour les ateliers très poussiéreux.
envoyer une demande
Informations de contact
-
Adresse
No. 44, Daning Entrepreneurship Road, ville de Humen, ville de Dongguan, province du Guangdong, Chine
-
Tél
-
E-mail
Bienvenue pour envoyer une demande à JWGRIP. Notre équipe technique et commerciale professionnelle fournira une sélection gratuite de luminaires, une conception de solutions personnalisées et un devis précis.

Recommandations d'actualités