- Maison
- À propos de nous
- Produits
- Applications
- Nouvelles
- Télécharger
- Envoyer une demande
- Contactez-nous

Français
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






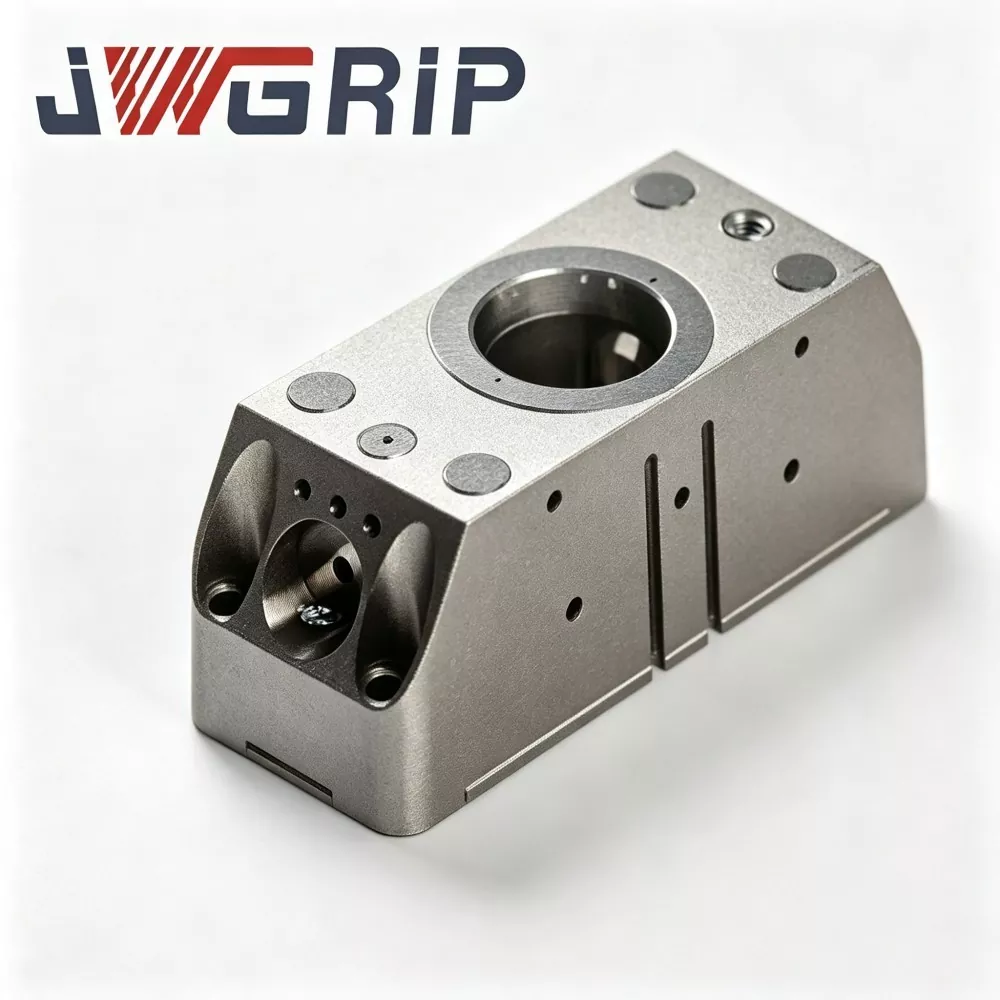
Module de préhension à changement rapide du robot N160
JWGRIP est le fabricant et fournisseur professionnel du module de préhension à changement rapide pour robot N160 en Chine, prenant en charge l'approvisionnement en commandes groupées et fournissant un véritable prix d'usine aux partenaires mondiaux de projets d'automatisation. Il s'agit d'une unité d'exécution d'extrémité de bras de robot intégrée récemment améliorée, spécialement conçue pour les lignes de production modernes et flexibles sans pilote. Intégrant de manière innovante une pince pneumatique parallèle et une interface de changement rapide du robot dans un seul corps modulaire, il élimine le besoin de disques à changement rapide séparés et d'un ensemble de pince indépendant, ne nécessitant aucune bride de connexion multicouche supplémentaire ni accessoire de transition.
Ce module de préhension à changement rapide pour robot N160 haute performance adopte un boîtier en alliage d'aluminium aéronautique à haute résistance et un noyau de verrouillage en acier allié trempé, offrant une durabilité exceptionnelle et des performances mécaniques stables. Abandonnant la structure combinée divisée traditionnelle, il réduit efficacement les erreurs de positionnement cumulées causées par la connexion multicouche et les écarts d'assemblage sur site. Le module a passé des millions de tests de fatigue cyclique et est entièrement conforme aux normes de sécurité mécanique CE, maintenant un fonctionnement stable à long terme dans des scénarios de saisie et de commutation cycliques à haute fréquence.
Fini avec des procédures de fabrication internes complètes comprenant l'inspection des matières premières, l'usinage de précision CNC, le traitement thermique sous vide, le durcissement de surface et la vérification cyclique à pleine charge, chaque unité offre des performances constantes de haute qualité. Il est largement applicable pour l'assemblage de nouveaux composants énergétiques, la manipulation de petites pièces automobiles, la saisie de pièces de précision 3C et le tri de composants d'appareils électroménagers. Prenant en charge l'achat d'essai d'une unité et la coopération pour les commandes de gros lots, il est équipé de données complètes de dessin 2D/3D, de conseils d'installation et d'une assistance technique à distance, réduisant considérablement la charge de travail d'assemblage et d'étalonnage sur site et raccourcissant le cycle de rénovation des lignes de production flexibles et intelligentes pour les entreprises de fabrication discrètes.
Justification de la conception du module intégré
Alors que la fabrication évolue vers un mode de production multi-variétés et en petits lots, les lignes de production de plus en plus automatisées nécessitent un seul robot industriel pour effectuer plusieurs tâches de préhension.
Traditionnellement, les intégrateurs de systèmes achètent séparément le disque à changement rapide et la pince pneumatique, puis les assemblent sur la bride du robot lors de la mise en service sur le terrain.
Cette solution apporte de nombreux problèmes cachés :
1. Plusieurs brides d'accouplement empilent les tolérances dimensionnelles, dégradant la précision globale du positionnement répété.
2. Les tubes d'air externes exposés subissent des dommages par friction lors des cycles fréquents de changement d'outil.
3. Une grande quantité d'heures de travail est consacrée à l'assemblage et à l'étalonnage sur site.
Le module de préhension à changement rapide du robot N160 est développé pour résoudre les problèmes pratiques mentionnés ci-dessus. JWGRIP intègre un mécanisme de verrouillage à changement rapide, un canal de circuit de gaz et des mâchoires de préhension parallèles dans une unité modulaire compacte.
L'ensemble est divisé en :
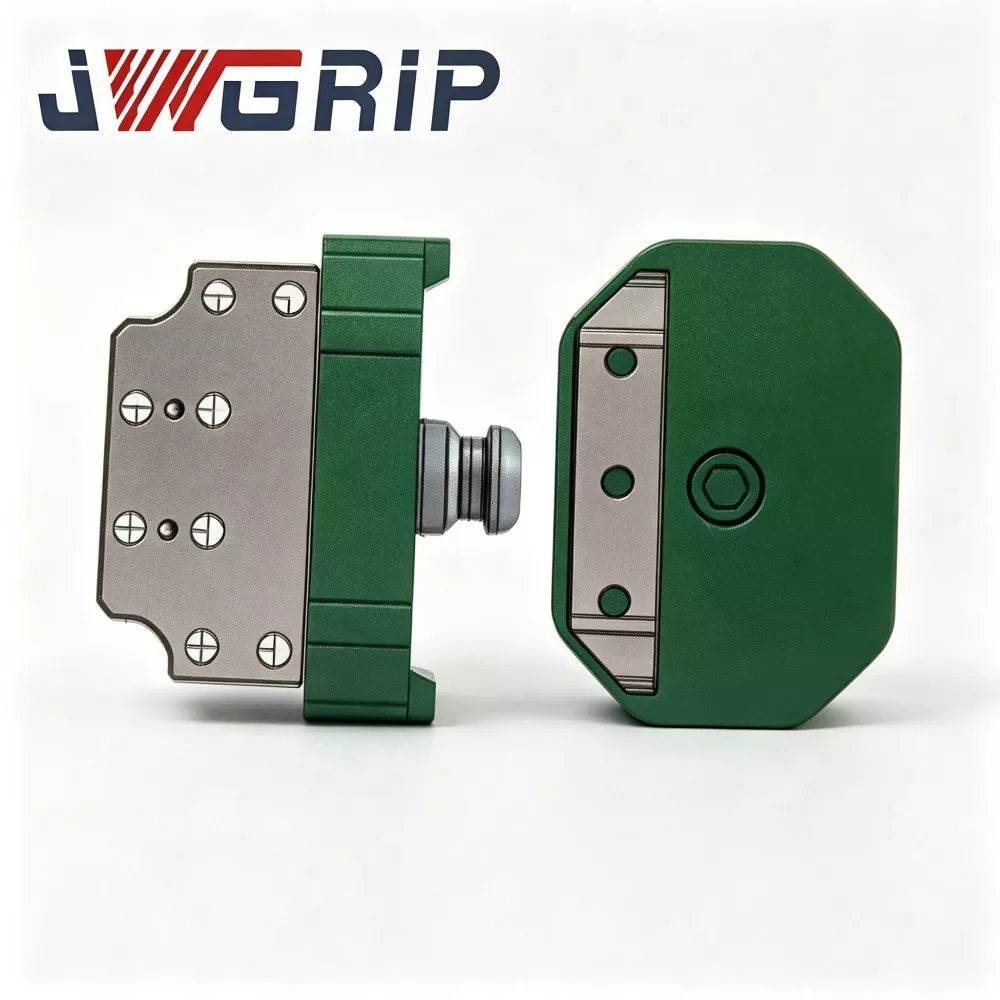
① Base côté robot (montée en permanence sur la bride du robot)
② Module de préhension interchangeable côté outil
Après une installation unique de la base côté robot sur la bride du robot, le robot peut terminer l'échange automatique d'outils en connectant différents modules côté outil sans démontage répété des brides sur site.
Le module de préhension à changement rapide pour robot N160 standard en stock couvre plusieurs niveaux de force de préhension, qui peuvent correspondre à la plupart des robots industriels à six axes et des robots collaboratifs courants. Pour les projets dans des conditions particulières, des services personnalisés et OEM peuvent être activés. Qu'il s'agisse d'un achat d'essai en petits lots ou d'une commande groupée, les clients peuvent bénéficier d'une assistance aux prix d'usine auprès de notre canal d'approvisionnement direct en usine.


Définition du produit et composition de base
Le module de préhension à changement rapide du robot N160 est un effecteur final de robot intégré qui combine de manière organique une interface de changement rapide du robot et une pince pneumatique parallèle. Contrairement aux composants discrets qui nécessitent un assemblage secondaire sur le site du client, chaque module de préhension à changement rapide du robot N160 termine l'assemblage, le débogage du circuit d'air et le test de performances cyclique dans l'usine JWGRIP avant la livraison.
Répartition de la composition de base :
1. Base principale côté robot et fixée en permanence à la bride de sortie du robot. Il contient : - Canal d'entrée pneumatique - Ensemble d'entraînement à verrouillage mécanique - Capteur de retour d'état intégré
Ce composant reste monté sur le bras du robot sans démontage fréquent.
2. Module de préhension esclave côté outil Unité de travail interchangeable, comprenant : - Pignon d'accouplement verrouillable en alliage - Trous de goupille de positionnement de haute précision - Passages de gaz internes intégrés - Mâchoires de préhension parallèles
Plusieurs ensembles de modules côté outil avec différents profils de mâchoires, forces de préhension et courses peuvent être préparés pour différentes pièces.
Flux de travail :
Lorsque le robot se déplace vers la station porte-outil, l'air comprimé entraîne l'engrenage de verrouillage mécanique à l'intérieur de la base côté robot pour s'engager dans le jeu d'engrenages côté outil. - Les broches de positionnement de haute précision permettent un positionnement de haute précision - Les passages de gaz internes complètent la connexion pneumatique pour l'entraînement des pinces - Le capteur renvoie un signal de verrouillage-déverrouillage en temps réel au contrôleur du robot pour réaliser un contrôle de verrouillage de sécurité.
Many N160 Robot Quick-Change Gripper Module manufacturers only supply separated spare-parts, leaving assembling and tolerance-control work for integrators. Notre conception intégrée transfère la plupart des risques liés à l'assemblage aux liens de production en usine, réduisant ainsi l'incertitude pour les projets des utilisateurs finaux.
Performances de base et caractéristiques structurelles
1. Structure modulaire intégrée pour minimiser l'accumulation de tolérances
Le module avancé de pince à changement rapide du robot N160 annule la bride de transition intermédiaire entre le disque à changement rapide et la pince. Les surfaces de correspondance des clés sont traitées et calibrées en usine. La précision de positionnement répétée après l'amarrage peut atteindre ≤ ± 0,010 mm, garantissant une précision de saisie stable pour les scènes d'assemblage de haute précision.
2. Autoverrouillage mécanique et verrouillage du signal électrique intégrés
Conforme aux exigences CE de sécurité mécanique. Même si la source d'air comprimé est coupée accidentellement pendant le processus de fonctionnement, les dents de verrouillage mécanique conservent leur état d'engrènement pour empêcher la chute du module côté outil. Le robot peut exécuter des instructions de mouvement uniquement après avoir reçu un signal de retour « entièrement verrouillé » du capteur, assurant ainsi une protection de sécurité pour les ateliers sans personnel.
3. Disposition du circuit de gaz interne intégré
Les canaux de gaz sont intégrés dans le boîtier du module au lieu de tubes externes exposés. - Réduit le risque d'abrasion des pipelines causé par les mouvements fréquents de changement d'outil - Réduit la probabilité de défaillance des fuites d'air et du desserrage des joints dans la production cyclique à long terme
4. Conception modulaire des pièces d'usure, facile à entretenir
Les composants consommables clés, notamment les bagues d'étanchéité, les blocs coulissants de guidage et les manchons de goupille de positionnement, adoptent une conception modulaire indépendante. Lors d'une maintenance régulière, les utilisateurs remplacent uniquement les pièces d'usure locales sans détacher l'ensemble du module de la bride du robot. Cela réduit les temps d’arrêt pour la maintenance des équipements.
5. Compatibilité étendue et assistance personnalisée flexible
Le module de préhension à changement rapide pour robot N160 standard en stock s'adapte à la plupart des robots industriels et robots collaboratifs grand public. Face à une forme de mâchoire spéciale, une course ultra-large, une disposition spéciale des trous de montage ou des exigences anticorrosion, un service personnalisé et OEM peut être réalisé.
6. Vérification stricte avant livraison en usine
En tant que fournisseur professionnel de modules de préhension à changement rapide pour robot N160, chaque produit fini doit passer par : Détection de la force de préhension, inspection de l'étanchéité à l'air, test cyclique de verrouillage-déverrouillage et d'ouverture-fermeture de la pince des milliers de fois.
Vérification de la qualité
1. Inspection à la réception des matières premières
Test de composition chimique et de dureté des barres brutes en alliage d'aluminium et en acier allié ; rejeter les matières premières non qualifiées.
2. Usinage d'ébauche et de finition CNC
Boîtier de processus, mécanisme de verrouillage, base de mâchoire et composants de positionnement. Contrôle strict des tolérances dimensionnelles.
3. Traitement thermique sous vide et traitement de surface
Noyau de verrouillage et goupille de positionnement en acier allié trempé et revenu pour une dureté et une résistance à l'usure plus élevées ; boîtier en alliage d'aluminium anodisé dur.
4. Meulage de précision
Pour les surfaces de référence clés et les trous d'épingle, garantir la rugosité de surface et la tolérance dimensionnelle.
5. Procédure d'assemblage
Assemblez l'ensemble de verrouillage, les pièces de guidage coulissantes, les bagues d'étanchéité et le capteur intégré, ainsi que l'agencement complet du circuit de gaz interne.
6. Pré-test du produit semi-fini
Inspection de l'étanchéité à l'air, étalonnage de la force de préhension, débogage des actions et vérification du retour de signal.
7. Test de fatigue sous charge cyclique
Chaque module de pince à changement rapide du robot N160 fini exécute des milliers de cycles de verrouillage-déverrouillage et d'ouverture-fermeture de la pince sous une charge de travail simulée. Les produits défaillants seront retravaillés.
8. Contrôle final, marquage du numéro de série et entreposage
Les produits qualifiés deviennent le module de préhension à changement rapide du robot N160 en stock.
Scénarios d'application multi-industriels
1. Assemblage de composants à nouvelle énergie
Empilage de cellules de batterie, manipulation de modules, assemblage de connecteurs. La conception du module intégré évite l'empilement des tolérances, garantissant une position de préhension précise pour les composants à énergie nouvelle de grande valeur.
2. Manipulation de petites pièces automobiles
Petits composants du moteur, fixations, pièces intérieures en plastique. L'échange d'outils automatique et rapide prend en charge les chaînes d'assemblage automobile par lots mixtes.
3. Prise de pièce de précision 3C
Composants de téléphones portables, coques de notebooks, connectiques électroniques. La précision de positionnement répété ≤ ± 0,010 mm satisfait aux exigences d'assemblage 3C de haute précision.
4. Tri des composants des appareils électroménagers
Coques en plastique, supports métalliques, composants moteurs. Plusieurs modules côté outil avec différents profils de mâchoires s’adaptent aux géométries variées des pièces d’appareils électroménagers.
5. Stations d'automatisation flexibles générales
Lignes de production multi-variétés en petits lots nécessitant un robot pour gérer plusieurs types de pièces. Le module intégré pré-assemblé raccourcit considérablement le cycle de mise en service de la station.
Points clés de l'installation et de la mise en service
1. Montez la base principale côté robot sur la bride du robot ; serrez les boulons de montage en suivant strictement les valeurs de couple indiquées dans la documentation officielle. Évitez les serrages excessifs qui pourraient provoquer une micro-déformation du corps de base.
2. Préparez la station porte-outil pour placer les modules de préhension inactifs côté outil. Garantit la précision du positionnement du porte-outil pour prendre en charge un amarrage automatique stable.
3. Connexion complète du circuit pneumatique pour la base côté robot ; installer un régulateur de pression du filtre à air à l'avant de l'entrée d'air comprimé. Stabilisez la pression d'air de travail entre 0,5 et 0,7 MPa.
4. Connectez le câble de signal du capteur au port IO du robot-PLC ; vérifier la logique du signal de retour d'état de verrouillage ; configurer la logique de verrouillage du mouvement du robot : le robot ne doit pas effectuer de mouvement à grande vitesse à moins que le signal « entièrement verrouillé » ne soit reçu.
5. Exécutez d'abord la simulation d'accueil en mode jogging manuel avant la production en cycle automatique. Vérifiez la fluidité de l'amarrage, l'étanchéité à l'air et l'exactitude du retour de signal. Élimine les risques d’interférences mécaniques.
6. Compiler les sous-routines de changement d'outil du programme robot ; définir les paramètres de distance d’approche sûre et de vitesse d’accostage. Évitez les collisions dures à grande vitesse entre la base maître et le module esclave.
Approvisionnement et évaluation de projet
Valeur fondamentale du module de préhension à changement rapide du robot JWGRIP N160 :
① Conception monocorps intégrée fusionnant une interface à changement rapide et une pince parallèle, éliminant l'empilement de tolérances de bride intermédiaire
② ≤±0,010 mm précision de positionnement répété
③ Autoverrouillage mécanique + mécanisme de double sécurité à signal électrique, conforme CE
④ Disposition du circuit de gaz interne intégré, évitant l'abrasion du tube externe
⑤ Pièces d'usure modulaires remplaçables, faible coût de maintenance
⑥ Matrice de produits multi-forces de préhension, compatible avec les robots industriels et collaboratifs grand public
⑦ Fabrication complète en interne, vérification cyclique stricte avant livraison
Il résout les principaux goulots d'étranglement des stations d'automatisation :
Tolérance cumulée de l'ensemble disque à changement rapide divisé + pince
Long temps d’assemblage et d’étalonnage sur site
Abrasion du tube à air externe et défaillance de fuite d'air
Risque de sécurité lié à la chute de l'outil en cas de perte d'alimentation en air
Coût de maintenance élevé dû aux pièces d'usure non modulaires
Rappels d'évaluation de projet :
1. Confirmez les dimensions réelles de la bride du robot et la charge nominale requise (prenez en compte la charge d'impact dynamique, et pas seulement le poids statique de la pince + de la pièce). Réservez une marge de sécurité adéquate.
2. Clarifier les exigences en matière de qualité de force de préhension, de course d'ouverture des mâchoires et de profil de mâchoire pour les pièces cibles.
3. Vérifier la qualité de la source d'air comprimé et la stabilité de la pression en atelier ; recommander une combinaison filtre à air-régulateur de pression si la pression fluctue considérablement.
4. Confirmez l'état des ressources d'E/S du robot-automate pour la réception du signal d'état de verrouillage. JWGRIP fournit une documentation gratuite sur les interfaces électriques.
5. Les versions standard en stock permettent une livraison rapide ; Adoptez un service personnalisé/OEM pour les exigences en matière de bride spéciale, de qualité d'étanchéité spéciale (mise à niveau IP), de profil de mâchoire spécial ou de course ultra-large.
FAQ
Q1 : Le module de préhension à changement rapide du robot N160 peut-il réaliser un échange d'outil entièrement automatique sans démontage manuel des boulons ?
Oui. Le module de préhension à changement rapide du robot N160 répond au signal de commande pneumatique du système robot et effectue automatiquement le verrouillage-déverrouillage. La logique d'échange d'outils peut être intégrée au programme du robot. Le support de stockage d'outils pour placer les modules côté outil inutilisés doit être préparé sur site.
Q2 : Ai-je besoin d’un réétalonnage des coordonnées à grande échelle à chaque échange de modules côté outil ?
Dans des conditions d'installation correctes, répétez la précision du positionnement ≤ ± 0,010 mm. Un réétalonnage à grande échelle n’est pas nécessaire ; des réglages mineurs peuvent être effectués lors de la mise en service initiale.
Q3 : La bride de mon robot n'est pas standard, puis-je adopter le module de préhension à changement rapide du robot N160 ?
Les modèles en stock du module de préhension à changement rapide du robot N160 s'adaptent aux brides de robot grand public. Pour les interfaces non standard, les services personnalisés et OEM peuvent modifier la bride de montage selon les dessins du client.
Q4 : Que se passe-t-il si l'alimentation en air est coupée accidentellement lors du mouvement du robot ?
La structure mécanique autobloquante est intégrée. Même l'air comprimé disparaît, les dents de verrouillage continuent de s'engrener pour empêcher la chute du module côté outil. L'action de déverrouillage ne peut être déclenchée que lorsque le signal de déverrouillage et la pression atmosphérique valide existent simultanément.
Q5 : Quel cycle de maintenance dois-je suivre pour le module de préhension à changement rapide du robot N160 ?
En production continue de 24 heures, inspectez les pièces consommables tous les 250 000 cycles, nettoyez la surface de référence et ajoutez de la graisse anti-usure. Raccourcissez l’intervalle de maintenance pour les ateliers très poussiéreux.
Q6 : Le module de préhension à changement rapide du robot N160 peut-il fonctionner dans un atelier sujet aux éclaboussures ?
La version standard atteint le niveau IP53, adaptée aux ateliers ordinaires. Pour les environnements sujets aux éclaboussures, à forte humidité et légèrement corrosifs, sélectionnez le module de préhension à changement rapide pour robot N160 personnalisé avec une étanchéité améliorée et un traitement anticorrosion.
envoyer une demande
Informations de contact
-
Adresse
No. 44, Daning Entrepreneurship Road, ville de Humen, ville de Dongguan, province du Guangdong, Chine
-
Tél
-
E-mail
Bienvenue pour envoyer une demande à JWGRIP. Notre équipe technique et commerciale professionnelle fournira une sélection gratuite de luminaires, une conception de solutions personnalisées et un devis précis.

Recommandations d'actualités